Skip to content セクションへスキップ

🦾起源と変遷

ロボット技術者 · 感知し、判断し、物理世界で行動する機械を設計する仕事。真の難問は知能ではなく、世界そのものだった。

一目で
年表

年代順の節目です。週間の活動マスではありません。

1921年 チャペックの『R.U.R.』が「ロボット」を造語1954年 デボルがプログラム可能なマニピュレーターを特許出願1961年 ユニメートがゼネラルモーターズで稼働開始1969年 コンピューター制御用にスタンフォード・アームが製作1973年 WABOT-1、初の等身大ヒューマノイド1978年 PUMAアームが業界の標準を確立1985年 初のロボット支援手術1986年 ブルックスがサブサンプション・アーキテクチャを発表2000年 ダヴィンチ手術支援ロボットが承認2012年 アマゾンがキヴァ・システムズを7億7500万ドルで買収
  1. チャペックの『R.U.R.』が「ロボット」を造語
  2. デボルがプログラム可能なマニピュレーターを特許出願
  3. ユニメートがゼネラルモーターズで稼働開始
  4. コンピューター制御用にスタンフォード・アームが製作
  5. WABOT-1、初の等身大ヒューマノイド
  6. PUMAアームが業界の標準を確立
  7. 初のロボット支援手術
  8. ブルックスがサブサンプション・アーキテクチャを発表
  9. ダヴィンチ手術支援ロボットが承認
  10. アマゾンがキヴァ・システムズを7億7500万ドルで買収
指標の濃さ

濃いマスほど、このテーマでその指標が高いことを示します。

最終確認 出典とクレジットメディアクレジット方法論

短い答え

ロボット技術者は日々何をしているのか

ほとんどのロボット技術者はシステムのある一層――機械設計、組み込み制御、知覚、ソフトウェアアーキテクチャ――に特化し、CADやコードに向き合い、ロボットを何度もテストして、関節がずれる理由やカメラが棚を誤認識する理由をデバッグして過ごす。仕事の大部分は劇的ではなく、実機での忍耐強い反復テストだ。

ロボット技術者になるのに専用の学位は必要か

必要ない。現役のロボット技術者の多くは、専用のロボティクス学位ではなく機械・電気・情報工学の学位を持っている。ロボティクスやメカトロニクス単独の学位課程はまだ新しく、中核分野ほど普及していないからだ。競技チームや研究室、個人製作といった実践的なプロジェクト経験は、学位名と同じくらい重視される。

ロボット工学とAIの違いは何か

AIは判断――物体の認識、経路の計画、行動の選択――に関わり、コンピューターの中だけで完結できる。ロボット工学はその判断を物理世界で実行することに関わる――モーターを精密に動かし、潰さずに掴み、バランスを保つ。ロボットには通常その両方が必要だが、ロボット技術者ならではの専門性は物理的な側面、つまりどのAIモデルも予測しない理由で故障する部分にある。

ロボット工学はAIに奪われる仕事なのか

一部はそうだ――知覚、動作計画、さらには一部の機械設計の探索もAIツールによる自動化・高速化が進んでいる。自動化に抵抗するのは物理的なデバッグ――実機がモデルと違う挙動をする理由を突き止めること――と、判断ミスが人を傷つけかねない機械に対する説明責任だ。AIは道具を変えつつあるが、まだ仕事そのものを取り除いてはいない。

ロボット技術者の収入はどれくらいか

国と業界によって大きく異なる。米国では中央値が年収およそ10万5000~11万ドル、ドイツの中堅エンジニアは5万5000~7万5000ユーロが一般的、日本と韓国はドル換算では給与水準が低いが、産業用ロボット製造ではその両国が世界を主導している。ヒューマノイドロボットのスタートアップの上級職は、これらの中央値を大きく上回る。

実際にロボット技術者を雇っている業界はどこか

自動車と電子機器の製造は今も規模で最大の雇用主で、溶接・塗装・組み立てにアームを使っている。倉庫・物流の自動化、手術支援ロボット、農業、そして急成長中のヒューマノイドロボット分野が2020年代に最も積極的に採用しており、2000年代から同様の技術を使ってきた爆発物処理ロボットなどの防衛用途もそれに続く。

このセクションから始める - 起源と変遷

比較ラボを開く

このページを共有

ロボット工学はほぼ現存する記憶の範囲内で築かれた若い職業だ。その創始のアイデアは、作り手に反乱を起こす製造労働者を描いた1920年代の戯曲であり、その創始の製品は、人間の作業者が代わりに行わずに済むよう熱い金属の鋳造品を持ち上げた1961年の工場用アームだ。ひとりの人間の現役期間のうちに、この分野はチェコの創作から借りた名前から、災害現場を歩き脳外科手術を補助する機械へと変貌した。

以下の歴史には2つの糸が通っている。米国での発明とそれに続く日本での産業化、そしてロボットが内部にどれだけ知能を必要とし、逆にセンサーの情報にその都度反応するだけでどこまでやれるかという繰り返される論争だ。どちらの糸も、今日設計されているロボットの中に今なお生きている。

始まりの場所

1961年アメリカ合衆国ニュージャージー州イウィング・タウンシップ

ジョージ・デボルと彼、そしてジョセフ・エンゲルバーガーの会社ユニメーションが製作したユニメート1号機が、ゼネラルモーターズのダイキャスト工場に導入され、型から出たばかりの真っ赤な金属部品を持ち上げて積み重ねる作業を行った――ライン作業員が丸一シフト安全に続けるには過酷で単調すぎる仕事だった。専用配線ではなく磁気ドラムに保存されたプログラムで動く、産業現場で働いた世界初のロボットであり、「ロボット技術者」がSFの設定ではなく実際の職業名になった瞬間だった。

年表

1921年チャペックの『R.U.R.』が「ロボット」を造語

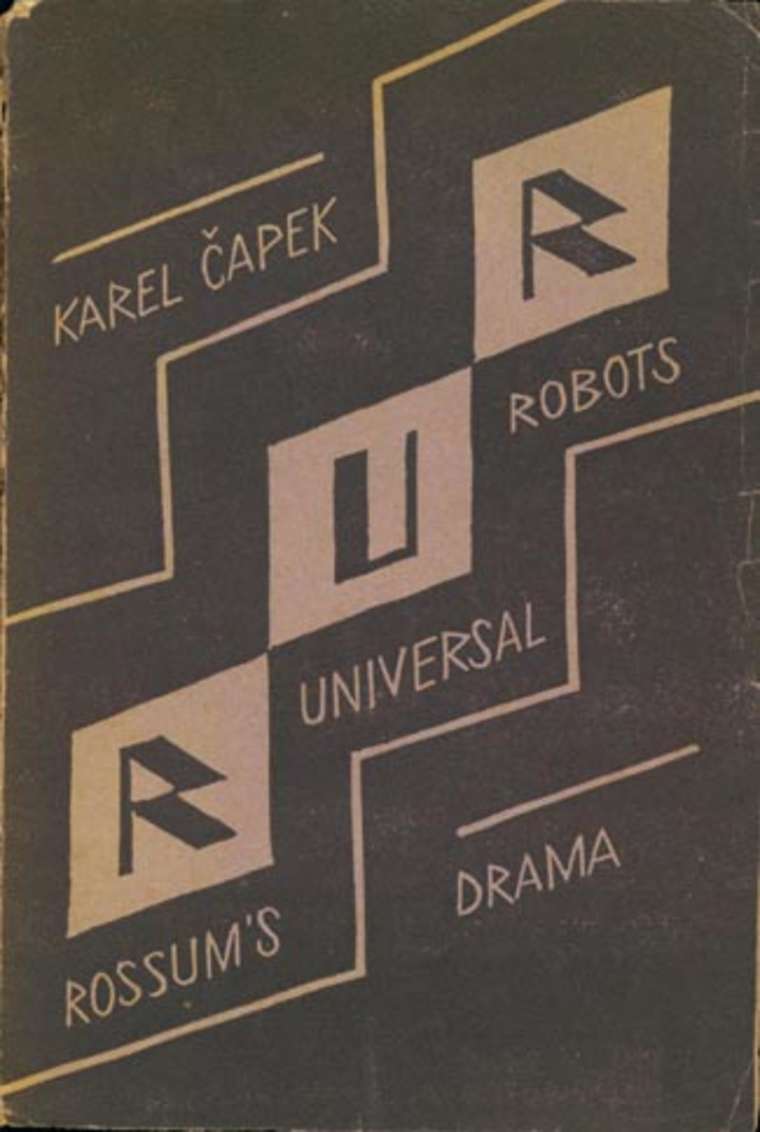
カレル・チャペックの戯曲『ロッサム萬能ロボット会社』が1921年1月25日にプラハで初演され、「ロボット」という言葉が導入された。強制労働を意味するチェコ語「robota」から、画家である弟のヨゼフ・チャペックが造語した。

1954年デボルがプログラム可能なマニピュレーターを特許出願

ジョージ・デボルは「プログラムド・アーティクル・トランスファー」の特許を出願し、記憶された命令で制御される再プログラム可能なロボットアームを記述した――1961年に成立するユニメートの基礎となる概念だ。

1961年ユニメートがゼネラルモーターズで稼働開始

デボルとジョセフ・エンゲルバーガーの会社ユニメーションが製作した最初のユニメートが、ニュージャージー州のGMダイキャスト工場に導入され、熱い金属部品を持ち上げて積み重ねた――生産ラインに設置された世界初の産業用ロボットだ。

1969年コンピューター制御用にスタンフォード・アームが製作

ビクター・シャインマンがスタンフォード大学AIラボでスタンフォード・アームを設計。産業機械の改造ではなく、コンピューター制御専用に設計された初のロボットアームだった。

1973年WABOT-1、初の等身大ヒューマノイド

東京の早稲田大学にある加藤一郎の研究室がWABOT-1を完成させた。初の等身大ヒューマノイドロボットで、歩行し、触覚センサーで物を掴み、日本語で簡単な会話を交わすことができた。

1978年PUMAアームが業界の標準を確立

ユニメーションがGMと共同開発し、シャインマンの設計を踏まえたPUMAアームを発売。以後20年にわたり世界中で使われる研究・軽組立作業の標準プラットフォームとなった。

1985年初のロボット支援手術

米カリフォルニア州ロングビーチの外科医たちが、CTガイド下の脳生検で針を正確に位置決めするために改造されたPUMA 200産業用アームを使用――手術室でロボットが使われた最初の記録である。

1986年ブルックスがサブサンプション・アーキテクチャを発表

ロドニー・ブルックスがMITでサブサンプション・アーキテクチャに関する論文を発表し、ロボットが行動するのに内部世界モデルは不要で、センサーに直結した層状の反応的行動で十分だと主張、記号的AIの計画手法に異を唱えた。

2000年ダヴィンチ手術支援ロボットが承認

米食品医薬品局(FDA)がインテュイティブ・サージカル社のダヴィンチ・サージカル・システムを一般的な腹腔鏡手術向けに承認し、初めて広く普及した手術支援ロボットプラットフォームが誕生した。

2012年アマゾンがキヴァ・システムズを7億7500万ドルで買収

アマゾンが倉庫ロボットメーカーのキヴァ・システムズを買収し、棚を運ぶモバイルロボットを自社のフルフィルメントセンター全体に展開――後にアマゾン・ロボティクスと改称される。倉庫ロボットが主流になった瞬間だ。

時代の流れ

ロボットという言葉を生んだ1921年の戯曲『R.U.R.』の舞台の一場面
Unknown author Unknown author · Public domain · Wikimedia Commons
1920年~1960年

紙の上、フィクションと特許の中のロボット

40年間、「ロボット」はほぼアイデアとしてのみ存在した。カレル・チャペックの1921年の戯曲は作り手に反乱を起こす製造労働者を描き、アイザック・アシモフが1942年の短編『堂々巡り』で導入したロボット工学三原則は、実際の機械がそれを必要とする何十年も前に、架空のアイデアに倫理的枠組みを与えた。実際の技術基盤の進展はもっと静かだった。1950年代初頭の数値制御工作機械は、機械が人間のオペレーターの手ではなく記憶されたプログラムに従えることを証明し、ジョージ・デボルが1954年に出願した再プログラム可能な機械式アームの特許は、そのアイデアを初めて汎用的な操作へと向けた。
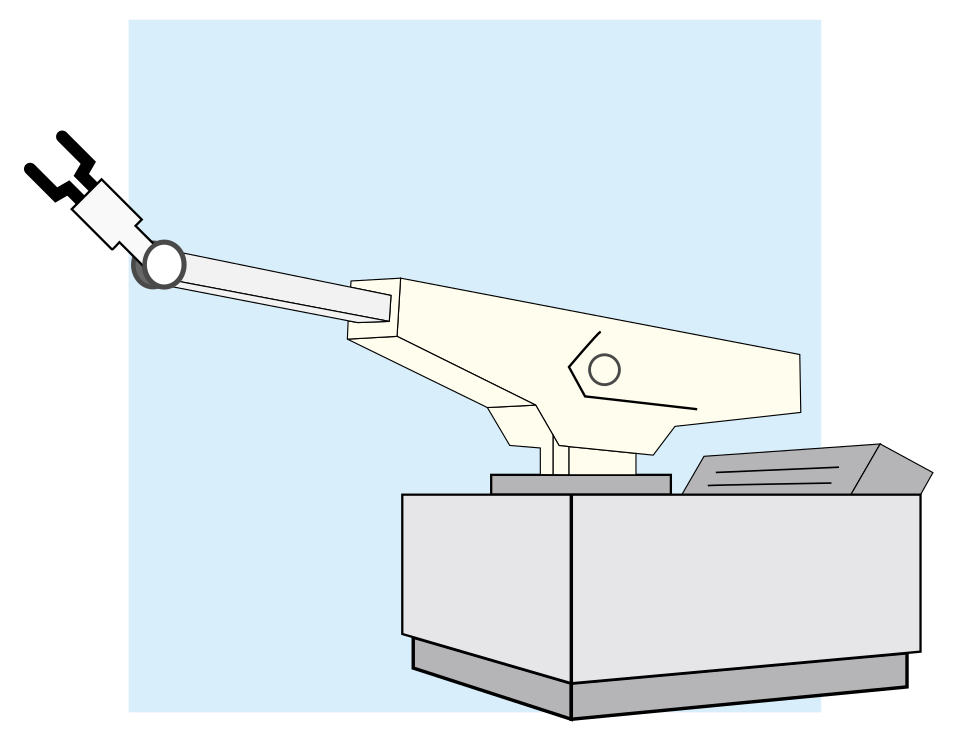
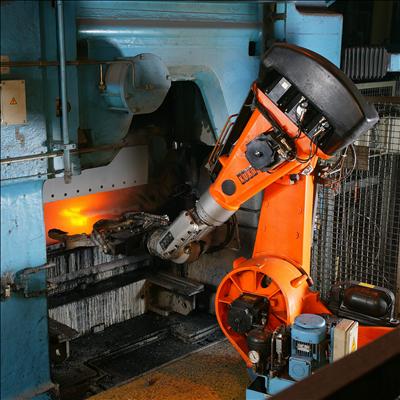
初期の工場生産ラインで稼働するユニメート産業用ロボットアーム
EBatlleP · CC BY-SA 4.0 · Wikimedia Commons
1961年~1980年

産業用アームが工場の床にたどり着く

ユニメーションのユニメートは1961年にゼネラルモーターズで稼働を始め、1960年代後半には太平洋を渡った。川崎重工業は1968年にユニメートの設計をライセンス取得して日本での製造を開始し、日本は発明した国よりも速く、徹底的にこの技術を産業化していく。ビクター・シャインマンのスタンフォード・アーム(1969年)とそこから生まれたPUMAアーム(1978年)は、ロボットアームの設計を改造された産業機械から、コンピューター制御専用に作られた機械へと移行させ、その後20年間、研究所と工場が使う標準を確立した。

自動車組み立てラインで車体を溶接する産業用ロボットアーム
KUKA Roboter GmbH, Bachmann · Public domain · Wikimedia Commons
1980年~1995年

日本のロボット経済と研究室での反乱

1980年代を通じて、日本は世界の他の国々を合わせたよりも多くの産業用ロボットを製造・導入し、ファナック、安川電機、川崎重工業が自動車・電子機器製造をこの分野最大の雇用主に変えた。同時に、内部にモデルを持つ野心的な「思考する」ロボットへの学術的反発が高まっていた――ほとんどが研究室を出られずに終わっていたからだ。ロドニー・ブルックスの1986年のサブサンプション・アーキテクチャ論文は、センサーに直結したシンプルで反応的な振る舞いのほうが、記号的な世界地図の上で推論するロボットより現実世界をうまく渡り歩けると主張し、この論争はその後10年間モバイルロボットの設計を作り変えた。

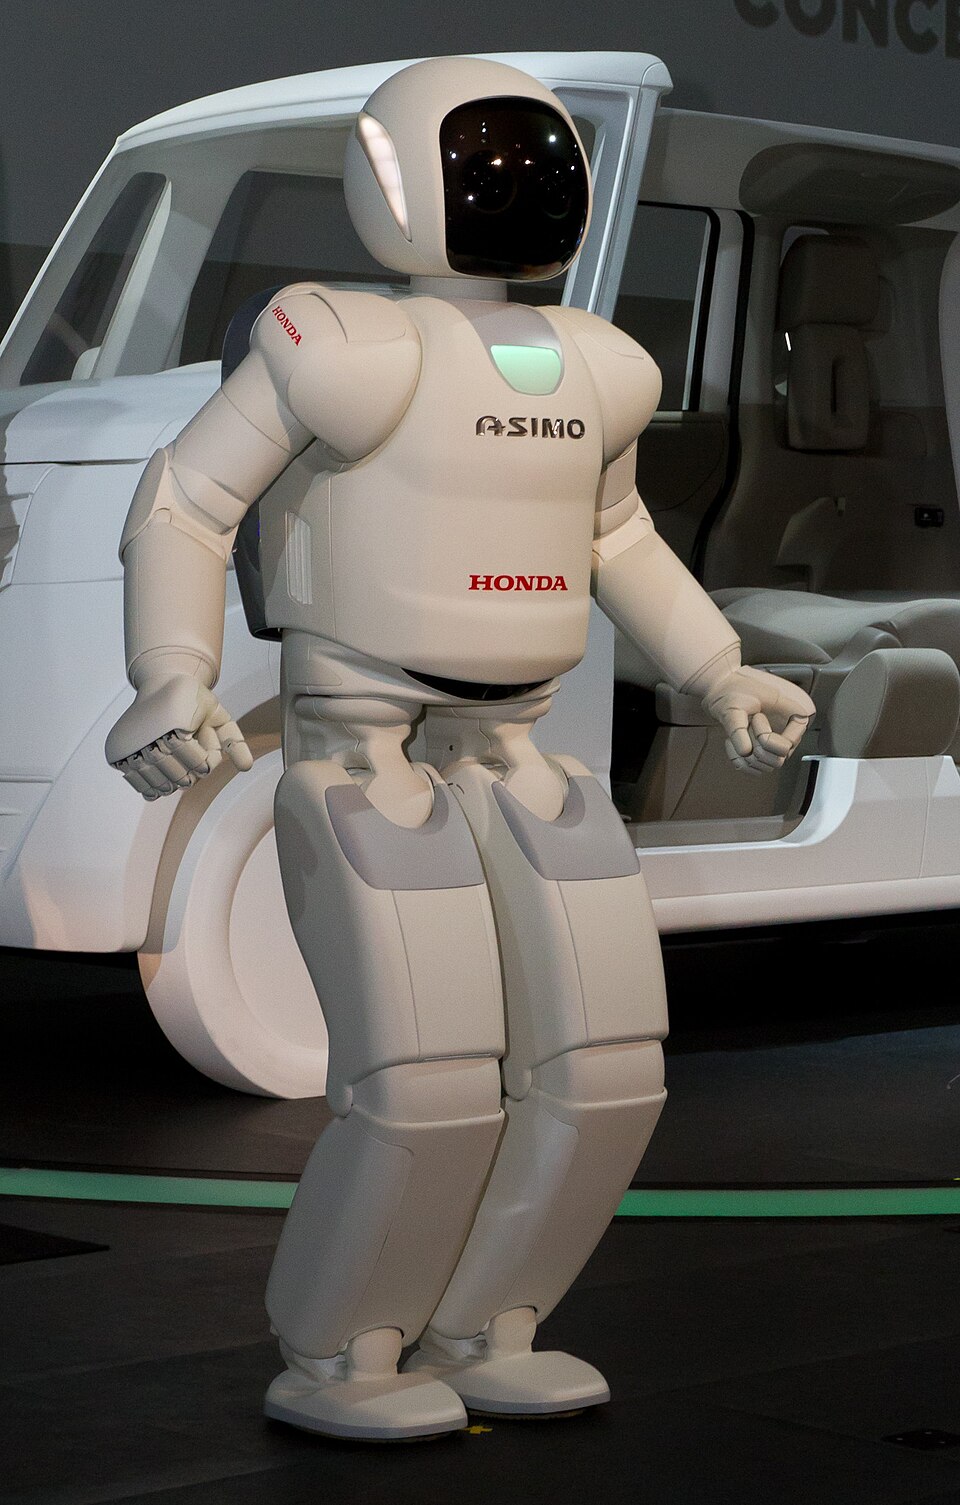
展示されているホンダのヒューマノイドロボットASIMO
Morio · CC BY-SA 3.0 · Wikimedia Commons
1995年~2010年

ロボットが工場の床を離れる

この時代、ロボットは柵で囲われた工場セルから抜け出していった。2000年に発表されたホンダのヒューマノイド、ASIMOは歩行し階段を上ることができ、2002年に発売されたアイロボット社のルンバは自律型ロボットを何百万もの普通の家庭に届けた。同社が爆発物処理用に開発した頑丈なパックボットは2002年からイラクとアフガニスタンに配備され、後の2011年には福島の損傷した原子炉建屋にも送り込まれ、人間には危険すぎる放射線量を測定した。医療分野では、FDAが2000年にインテュイティブ・サージカル社のダヴィンチ・システムを一般腹腔鏡手術向けに承認し、この職業内に全く新しい専門分野を開いた。

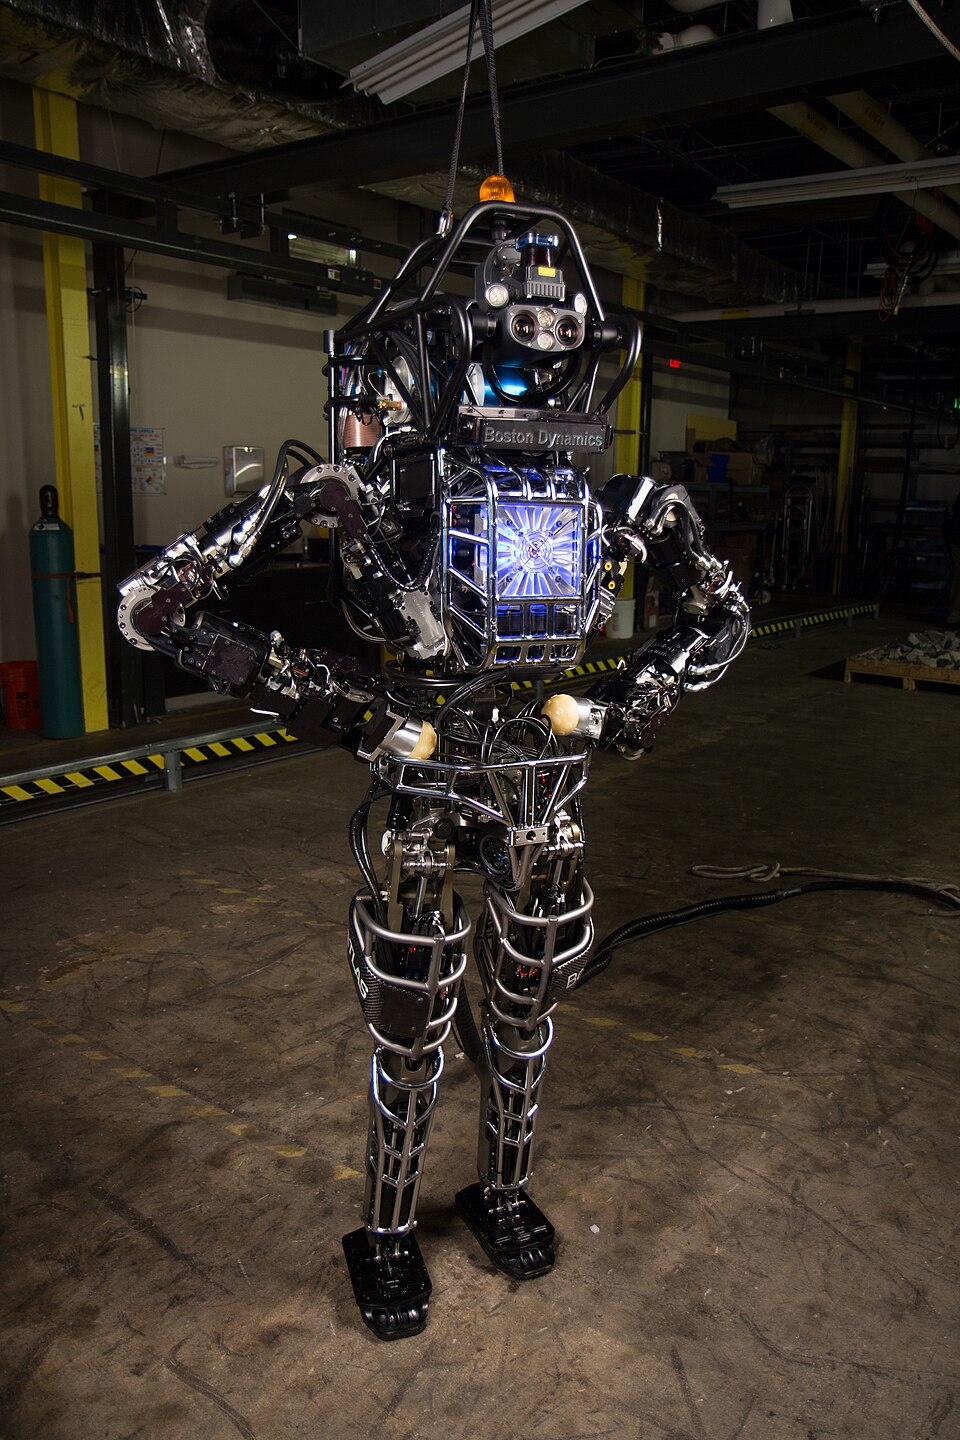
ダイナミックな動作を実演するボストン・ダイナミクスのアトラスロボット
DARPA · Public domain · Wikimedia Commons
2010年~現在

脚、倉庫、学習する機械

ボストン・ダイナミクスの動的にバランスを取るビッグドッグ(2005年)とアトラス(2013年以降)は、脚による移動を研究室の珍品からバイラル動画の題材へと変えた。一方2012年のアマゾンによるキヴァ・システムズ買収(後にアマゾン・ロボティクスと改称)は、モバイル倉庫ロボットを目新しさから物流の標準的な一部へと変えた。機械学習は知覚を、そしてますます制御そのものを作り変え、ロボットが手書きのルールではなく訓練データから未知の物体を掴む方法を学べるようにした。2020年代初頭までに、フィギュア、アジリティ・ロボティクス、テスラのオプティマス計画といった資金潤沢なヒューマノイドロボットのスタートアップの波が、単一タスク用のアームではなく、汎用的に歩き掴むロボットこそがこの分野の次の主力製品だと賭けに出た。

この職業が置き換えた仕事

もう存在しない近隣の職業 — 吸収され、自動化され、規制で消えた。

ティーチペンダントによる直接教示プログラマー

1960年代~1990年代

ユニメートのような初期の産業用ロボットは、専門家がアームを物理的に掴んで作業に必要な正確な動きを実際になぞり、その軌跡を磁気ドラムに記録して再生する方式でプログラムされていた。1990年代までに標準となったCAD連携のオフラインプログラミングとシミュレーションソフトウェアが、この作業を工場の床から画面上へと移した。

NCテーププログラマー

1950年代~1980年代

ロボットの動作制御の直接の祖先である初期の数値制御工作機械は、紙テープの巻き取りに命令を打ち込んでプログラムされており、専門家が何年もかけて習得する遅い工程だった。1970年代から1980年代のコンピューター支援製造ソフトウェアにより、エンジニアはCADモデルから直接機械コードを生成できるようになり、テープパンチは町工場から姿を消した。

治具・固定具製作職人

1900年代~1980年代

かつて工場は、組み立ての際にあらゆる部品を正確な位置に固定するためのカスタム金属治具や固定具を手作りする道具職人を雇っていた。人間も初期の機械も部品の位置を自力で確実には特定できなかったからだ。1980年代までに普及した視覚誘導のロボットグリッパーがロボット自身に部品を見つけて掴ませられるようになり、あつらえの固定具製作という職は工場全体の必需品から専門分野へと縮小した。

消えた職業 →

この歴史のほぼすべての飛躍は同じ二段階のパターンをたどっている。研究室か特許庁でアイデアが証明され、それを安く確実に製造できる産業能力を築いた国がそれを拡大する――米国が産業用ロボットを発明し、日本がそれをありふれたものにした。

2020年代のヒューマノイドロボットブームは、単一タスク用のアームではなく本当に汎用的な機械でこのパターンを繰り返そうとする最新の試みであり、賭けの結果はまだ開かれたままだ。ロボット工学は何十年もの間、汎用ロボットまで「あと10年」と言われ続けてきた。

似ている職業

分野だけでなく、6つのスコアが近い職業です。

さらに探す

さらに探す

工学・技術のほかの職業

💻

ソフトウェアエンジニア

現代生活を動かすコードを書き、テストし、保守する仕事であり、AIが自分自身の日々の作業を自動化していく様子を最初に目の当たりにしている職業の一つでもある。

AI耐性 35
🤖

AI研究者

機械知能を支えるアルゴリズムを設計・検証する仕事。今やその研究プロセス自体の自動化を競う分野になりつつある。

AI耐性 50
🛰️

航空宇宙エンジニア

地上を離れる航空機・ロケット・宇宙船を設計・解析・認証する仕事で、推測の余地を残さない安全マージンを守り続ける。

AI耐性 74
🌉

土木技術者

川と岩と重力を橋・道路・清潔な水に変える職業――イムホテプ以来、文明を静かに支え続ける仕事。

AI耐性 72
🔌

半導体エンジニア

自動車のブレーキから核ミサイルの誘導システムまで、あらゆるコンピュータや携帯電話の中にあるトランジスタを設計・製造する。地球上でごく一部の工場しか動かせないほど精密な機械を使う仕事だ。

AI耐性 60
🔐

?????????????????

デジタル攻撃を発見、防止し、対応することで、システム、データ、人々を保護します。

AI耐性 63
📦

MLOpsエンジニア

本番環境で機械学習モデルを訓練・配備・監視・ガバナンスするためのシステムを構築する仕事。

AI耐性 54
🌬️

再生可能エネルギーエンジニア

再生可能な資源を信頼できる電力に変える、風力、太陽光、蓄電、送電網のシステムを設計・構築・改善する。

AI耐性 72