Skip to content セクションへスキップ

🦾伝説の人物

ロボット技術者 · 感知し、判断し、物理世界で行動する機械を設計する仕事。真の難問は知能ではなく、世界そのものだった。

一目で
指標の濃さ

濃いマスほど、このテーマでその指標が高いことを示します。

最終確認 出典とクレジットメディアクレジット方法論

短い答え

ロボット技術者は日々何をしているのか

ほとんどのロボット技術者はシステムのある一層――機械設計、組み込み制御、知覚、ソフトウェアアーキテクチャ――に特化し、CADやコードに向き合い、ロボットを何度もテストして、関節がずれる理由やカメラが棚を誤認識する理由をデバッグして過ごす。仕事の大部分は劇的ではなく、実機での忍耐強い反復テストだ。

ロボット技術者になるのに専用の学位は必要か

必要ない。現役のロボット技術者の多くは、専用のロボティクス学位ではなく機械・電気・情報工学の学位を持っている。ロボティクスやメカトロニクス単独の学位課程はまだ新しく、中核分野ほど普及していないからだ。競技チームや研究室、個人製作といった実践的なプロジェクト経験は、学位名と同じくらい重視される。

ロボット工学とAIの違いは何か

AIは判断――物体の認識、経路の計画、行動の選択――に関わり、コンピューターの中だけで完結できる。ロボット工学はその判断を物理世界で実行することに関わる――モーターを精密に動かし、潰さずに掴み、バランスを保つ。ロボットには通常その両方が必要だが、ロボット技術者ならではの専門性は物理的な側面、つまりどのAIモデルも予測しない理由で故障する部分にある。

ロボット工学はAIに奪われる仕事なのか

一部はそうだ――知覚、動作計画、さらには一部の機械設計の探索もAIツールによる自動化・高速化が進んでいる。自動化に抵抗するのは物理的なデバッグ――実機がモデルと違う挙動をする理由を突き止めること――と、判断ミスが人を傷つけかねない機械に対する説明責任だ。AIは道具を変えつつあるが、まだ仕事そのものを取り除いてはいない。

ロボット技術者の収入はどれくらいか

国と業界によって大きく異なる。米国では中央値が年収およそ10万5000~11万ドル、ドイツの中堅エンジニアは5万5000~7万5000ユーロが一般的、日本と韓国はドル換算では給与水準が低いが、産業用ロボット製造ではその両国が世界を主導している。ヒューマノイドロボットのスタートアップの上級職は、これらの中央値を大きく上回る。

実際にロボット技術者を雇っている業界はどこか

自動車と電子機器の製造は今も規模で最大の雇用主で、溶接・塗装・組み立てにアームを使っている。倉庫・物流の自動化、手術支援ロボット、農業、そして急成長中のヒューマノイドロボット分野が2020年代に最も積極的に採用しており、2000年代から同様の技術を使ってきた爆発物処理ロボットなどの防衛用途もそれに続く。

このセクションから始める - 伝説の人物

比較ラボを開く

このページを共有

ロボット工学の正典は、この発想を最速で産業化した国々――産業用ロボットを発明した米国、そしてどこよりも多くそれを製造した日本――を短く辿り、世紀後半には脚型・社会的・アンドロイドロボティクスへと広がり、ロボットとはそもそも何のためのものかという問いを改めて開いた。

ここに挙げる8人は複数の国と半世紀以上にまたがっており、カクテルパーティーで事業パートナーに出会った発明家から、自分自身の顔をモデルにしたアンドロイドを製作する教授まで幅広い。

歴代の表彰台

🥈
ジョセフ・エンゲルバーガー
アメリカ合衆国
2
🥇
ジョージ・デボル
アメリカ合衆国
1
🥉
加藤一郎
日本
3

“特許はただの紙切れだ。SF的な発想に魅力を感じる誰かがそれを売る決断をするまでは。”

ジョージ・デボル

頂点に立った8人

1

ジョージ・デボル

アメリカ合衆国 · 1912年~2011年

1954年に特許出願し1961年にゼネラルモーターズに設置された、初のプログラム可能な産業用ロボット、ユニメートの発明者――ロボット工学をSFから製造業のツールへと変えた唯一無二の装置だが、事業パートナーほど有名にはならなかった。

逸話

1956年、技術者ジョセフ・エンゲルバーガーはカクテルパーティーでデボルと会話を交わし、彼が1954年に出願した再プログラム可能な機械式アームの特許出願を知った。二人ともアイザック・アシモフのロボット小説のファンで、この会話は直接ユニメーションの設立へとつながり、5年後には最初のユニメートを製作・販売する会社となった。

“特許はただの紙切れだ。SF的な発想に魅力を感じる誰かがそれを売る決断をするまでは。”

ユニメート特許出願
1954年
ユニメーション設立
1956年
最初のユニメート販売までの年数
約5年
2

ジョセフ・エンゲルバーガー

アメリカ合衆国 · 1925年~2015年

1956年にデボルのロボットアームを商品化するためユニメーションを共同設立し、1961年に最初のユニメートをゼネラルモーターズに販売、その後何十年も産業用・サービス用ロボティクスの普及に尽力し続けたため、業界最高の栄誉であるエンゲルバーガー・ロボティクス賞は彼の名を冠している。

逸話

1966年、エンゲルバーガーはユニメートアームを『ザ・トゥナイト・ショー・スターリング・ジョニー・カーソン』の生放送に持ち込み、ビールを注ぎ、ゴルフのパットを打ち、スタジオのオーケストラを指揮させた――何百万人ものアメリカのテレビ視聴者に、実働する産業用ロボットという発想を初めて紹介した宣伝スタントだった。

“本当に新しい機械を売るには、工学と同じくらいショーマンシップが必要だ。”

最初のユニメートをGMに販売
1961年
エンゲルバーガー・ロボティクス賞創設
1977年
ユニメーション率いた年数
約20年
3

加藤一郎

日本 · 1925年~1994年

1973年に歩行・物を掴む・会話ができる初の等身大ヒューマノイド、WABOT-1を製作した早稲田大学の研究室を率い、1984年には楽譜を読みキーボードを演奏できるWABOT-2を発表――日本のヒューマノイドロボットの伝統を築いた。

逸話

1984年のデビューで、WABOT-2は電子オルガンの前に座り、カメラの「目」で目の前に置かれた楽譜を読み取り、人間の歌手が横で歌う中で伴奏を演奏した――加藤の研究室が、産業的な反復作業ではなく人間の感覚と人間のタイミングのために組まれた作業をロボットに扱わせることを具体的に示すために設計したデモンストレーションだった。

“人と出会えるロボットを作れ。効率的なだけでなく、理解できるものを。”

WABOT-1発表
1973年
WABOT-2発表
1984年
早稲田大学ロボティクス研究室を率いた年数
約25年
4
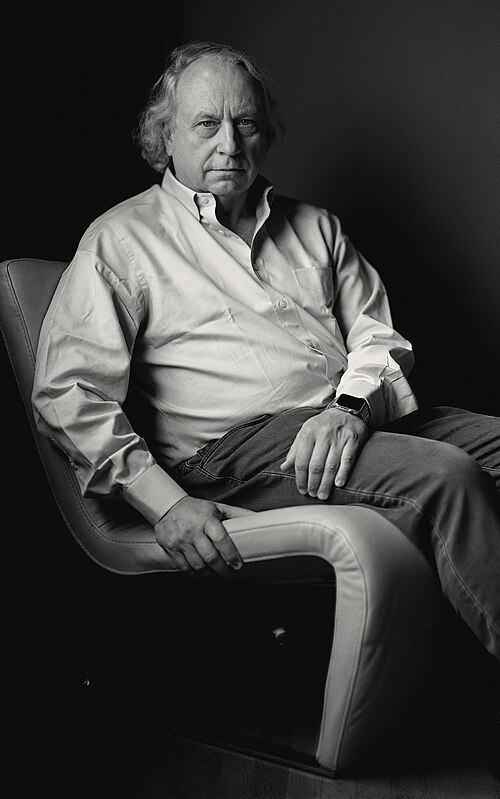
ロドニー・ブルックスの写真 Christopher Michel · CC BY-SA 4.0

ロドニー・ブルックス

オーストラリア/アメリカ合衆国 · 1954年生まれ

1986年のサブサンプション・アーキテクチャ論文で、ロボットが行動するのに内部世界モデルは不要で、層状の反応的行動だけで十分だと主張したMIT教授。記号的AIへの反乱でモバイルロボティクスを作り変え、その後1990年にアイロボット、2008年にリシンク・ロボティクスを共同設立した。

逸話

ブルックスは1990年に広く読まれた論文に『象はチェスをしない』と題し、チェスを指すAIプログラムのように象徴的な世界モデルを一切構築せずとも象がジャングルを見事に渡り歩けることを論じた――当時、自身の反応的ロボット設計がまだ玩具として広く軽視されていた人物による、その分野の支配的な研究パラダイムに真っ向から挑む挑発だった。

“自分の機械がその理論を凌駕して動けるなら、分野の支配的理論を正面から攻撃する価値はある。”

サブサンプション論文発表
1986年
アイロボット共同設立
1990年
リシンク・ロボティクスのバクスター発表
2012年
5
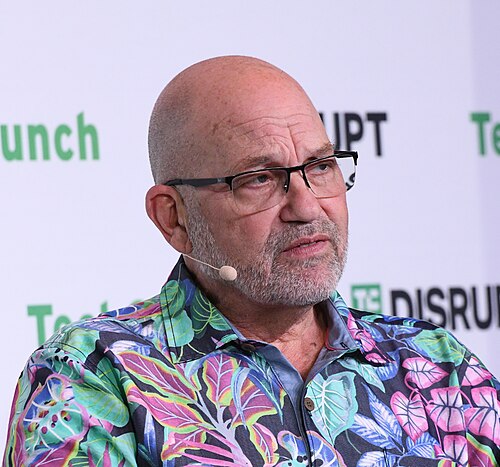
マーク・レイバートの写真 TechCrunch · CC BY 2.0

マーク・レイバート

アメリカ合衆国 · 1949年生まれ

1980年代を通じてMITレッグラボで跳躍・走行する機械を製作し、その後1992年にボストン・ダイナミクスを設立。同社のビッグドッグ、アトラス、スポットは、動的バランスと脚による移動を示す、業界で最も広く知られたデモンストレーションとなった。

逸話

レイバートが1980年代初頭にMITで開発した初期の一本脚跳躍ロボットは、当時の原始的なコンピューターでも動作するほどシンプルな制御アルゴリズムを使って部屋を跳ね回りながらバランスを保つことができた。動的バランスがあらゆる物理的詳細を網羅的にモデル化する必要はないという洞察で、その後30年にわたるボストン・ダイナミクスの脚型機械を形作った。

“問題の最小版で証明されたシンプルな制御原理は、複雑さより先まで拡張できる。”

ボストン・ダイナミクス設立
1992年
ビッグドッグ発表
2005年
アトラスのバク転デモ
2017年
6
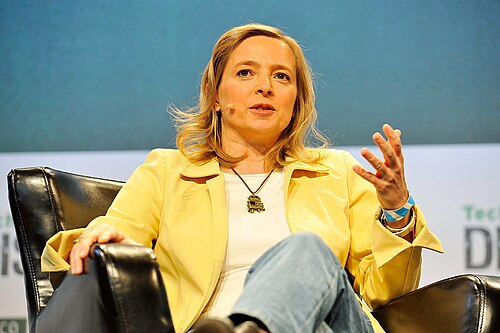
ヘレン・グレイナーの写真 SAN FRANCISCO, CA - SEPTEMBER 21: CEO of CyPhy Works Helen Greiner speaks onstage during day one of TechCrunch Disrupt SF 2015 at Pier 70 on September 21, 2015 in San Francisco, California. (Photo by Steve Jennings/Getty Images for TechCrunch) · CC BY 2.0

ヘレン・グレイナー

イギリス/アメリカ合衆国 · 1967年生まれ

1990年にロドニー・ブルックス、コリン・アングルとともにアイロボットを共同設立し、イラクとアフガニスタン、そして福島で爆発物処理に使われた軍用ロボット、パックボットの開発を推進、ルンバを何百万もの一般家庭に普及させた最初のロボットへと導いた。

逸話

2011年3月の福島第一原子力発電所事故の後、もともと爆発物処理と戦場偵察のために作られていたアイロボット社のパックボットは、人間の作業員には危険すぎる放射線量を測定するため損傷した原子炉建屋に送り込まれた最初のロボットの一つとなった――グレイナーのチームがそのために設計したものではなかったが、頑丈な遠隔操作設計がそれを可能にした用途だった。

“十分に頑丈で汎用的なロボットを作れば、それは設計者が想定もしなかった仕事をこなすようになる。”

アイロボット共同設立
1990年
ルンバ発売
2002年
パックボットのアフガニスタン配備
2002年
7

シンシア・ブリジール

アメリカ合衆国 · 1967年生まれ

1990年代後半にキズメットを製作したMITメディアラボの研究者。人間の感情表現を読み取り表示するよう設計された最初期のロボットの一つで、ソーシャルロボティクス分野を築き、後の2014年には家庭用ロボット、Jiboを発表した。

逸話

ブルックスの研究室の博士課程学生だったブリジールは、機械的な動きとカメラで追跡された視線だけで好奇心、驚き、疲労を模倣するために広がったり傾いたり動いたりする表情豊かな耳、眉、目を持つキズメットを製作した――タスクを完了するためではなく、信じられる社会的やり取りを保つために設計されたロボットで、当初同僚たちはこの研究方向を「本物の」ロボティクスからの脱線とみなしていた。

“ロボットの仕事はときに、タスクを完了することではなく、人に理解されることそのものだ。”

MITでキズメット製作
1997年~2000年
Jibo発表
2014年
MITメディアラボ在籍年数
20年超
8

石黒浩

日本 · 1963年生まれ

実在の人物の外見と動きをモデルにしたアンドロイドロボットを製作する大阪大学教授。2006年に自身の分身であるジェミノイドを含め、それらが引き起こす不快感と魅力を利用して、何がロボットを人間らしく感じさせるか――あるいは感じさせないか――を研究している。

逸話

石黒は自身の顔、声、仕草をモデルにしたアンドロイド、ジェミノイドHI-1を製作し、自分の分身が部屋に座っている間、遠隔地から講義や会議を遠隔操作するために使った。学生や同僚は、それを石黒本人として扱うべきか物として扱うべきか分からず、会話を交わすことに落ち着かない様子を見せたと伝えられている。

“人間の知覚を研究するのに最も役立つロボットは、意図的に不安をかき立てるものでありうる。”

ジェミノイドHI-1発表
2006年
アンドロイド「エリカ」プロジェクト
2015年
アンドロイドサイエンス研究年数
20年超

バーはこのリストの首位を基準にした相対値です。

比較ラボ

名前をオンオフすると — すべての棒が選んだグループの首位を基準に再計算される。

5 / 8

論争

ジョージ・デボルとジョセフ・エンゲルバーガーのどちらが「ロボット工学の父」の称号にふさわしいかは、実際に今も続く論争だ。デボルは基礎となる特許を保有していたが、エンゲルバーガーは会社を築き、最初の機械を売り、何十年もこの分野を広めた――だからこそ業界自身の最高の栄誉は発明者ではなく普及させた人物の名を冠している。

ロボットが行動するのに内部世界モデルは不要だと主張したロドニー・ブルックスのサブサンプション・アーキテクチャは、この分野の中で今も論争の的だ。それは初期のルンバのような高速で安価な反応型ロボットを生んだが、ブルックス自身の後の設計を含む現代のロボットのほとんどは、1986年の論文が退けようとした計画と世界モデル化を反応的制御と融合させている。

似ている職業

分野だけでなく、6つのスコアが近い職業です。

さらに探す

さらに探す

工学・技術のほかの職業

💻

ソフトウェアエンジニア

現代生活を動かすコードを書き、テストし、保守する仕事であり、AIが自分自身の日々の作業を自動化していく様子を最初に目の当たりにしている職業の一つでもある。

AI耐性 35
🤖

AI研究者

機械知能を支えるアルゴリズムを設計・検証する仕事。今やその研究プロセス自体の自動化を競う分野になりつつある。

AI耐性 50
🛰️

航空宇宙エンジニア

地上を離れる航空機・ロケット・宇宙船を設計・解析・認証する仕事で、推測の余地を残さない安全マージンを守り続ける。

AI耐性 74
🌉

土木技術者

川と岩と重力を橋・道路・清潔な水に変える職業――イムホテプ以来、文明を静かに支え続ける仕事。

AI耐性 72
🔌

半導体エンジニア

自動車のブレーキから核ミサイルの誘導システムまで、あらゆるコンピュータや携帯電話の中にあるトランジスタを設計・製造する。地球上でごく一部の工場しか動かせないほど精密な機械を使う仕事だ。

AI耐性 60
🔐

?????????????????

デジタル攻撃を発見、防止し、対応することで、システム、データ、人々を保護します。

AI耐性 63
📦

MLOpsエンジニア

本番環境で機械学習モデルを訓練・配備・監視・ガバナンスするためのシステムを構築する仕事。

AI耐性 54
🌬️

再生可能エネルギーエンジニア

再生可能な資源を信頼できる電力に変える、風力、太陽光、蓄電、送電網のシステムを設計・構築・改善する。

AI耐性 72