1920–1960
纸上、虚构和专利上的机器人
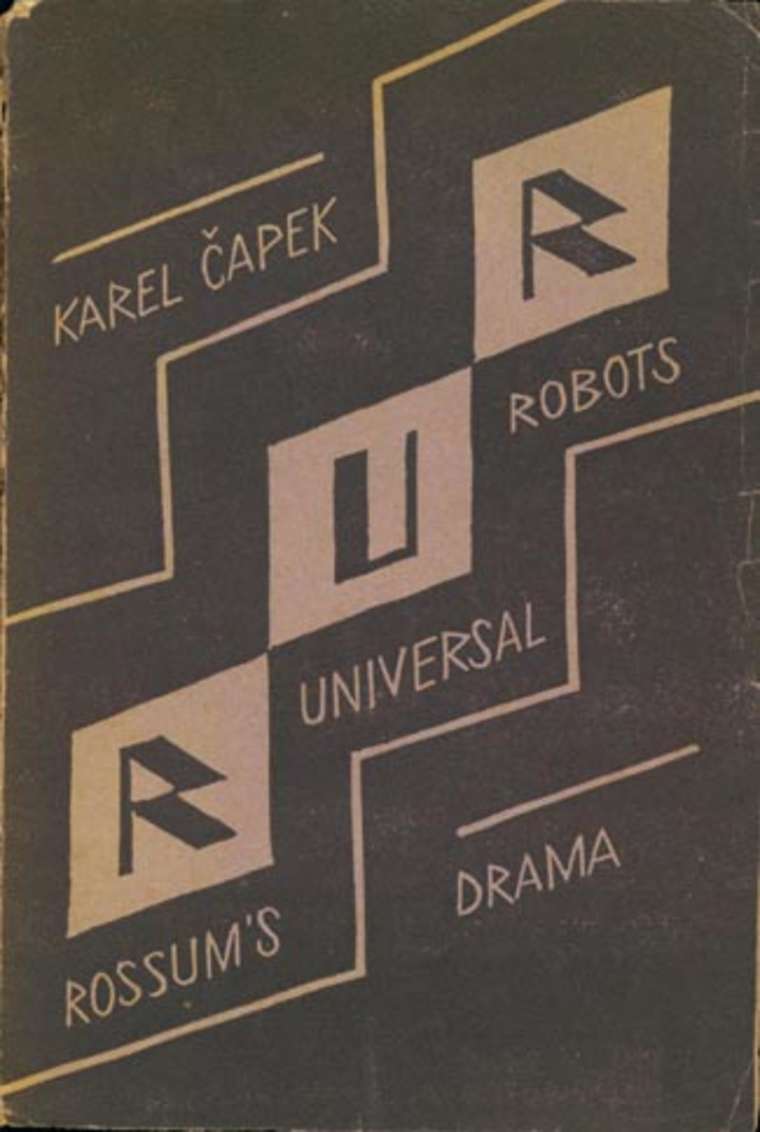
40年来,"机器人"主要作为一个想法存在. 卡雷尔·查佩克1921年的剧本想象中制造出来的工人反抗他们的制造者;艾萨克·阿西莫夫(Isaac Asimov)在1942年的故事"漫游"中介绍的"机器人三定律",让虚构的思想在任何机器需要之前几十年就有一个道德框架. 真正的工程基础更安静:1950年代早期数字控制的机器工具证明一台机器可以遵循一个存储的程序而不是人类操作者的手,乔治·德沃尔1954年的可重制机械臂专利首次将这个想法转向通用操纵.
按时间排列的节点,不是每周活动格。
格子越深,表示该主题在这项指标上越高。
低高
大多数机器人工程师都专门研究系统的一个层面——机械设计,嵌入式控制,感知,或软件架构——并在CAD或代码中度过时间,通过反复测试运行机器人,并调试联合漂移或相机误读架子的原因. 工作很少是戏剧性的;大多数是耐心的,在真正的硬件上重复的测试.
没有 大多数工作机器人工程师拥有机械,电气或计算机工程学学位,而不是专门的机器人学学位,因为独立的机器人或杂技程序仍然比核心学科更新,更不常见. 一个很强的亲身操作项目背景——一个竞赛团队,一个研究实验室,一个个人建筑——和文凭上的少校一样重要.
AI涉及决策——认识对象,规划路线,选择行动——并且可以完全在计算机内部运行. 机器人就是在物理世界中执行这个决定: 精确地移动一个马达,不压压,保持平衡。 机器人通常都需要两者,但机器人工程师的独特专长是物理半身,由于AI模型没有预测的原因而失败的部分.
其部分,是的——感知,运动规划甚至一些机械设计探索越来越自动化或由AI工具加速. 抵制自动化的是物理调试:找出一个真正的机器人为何行为不同于其模型,以及当判断呼叫错误时可能伤害某人的机器的责任. AI正在更换工具,尚未取消工作.
它因国家和部门而异。 美国的中位数约为每年105,000美元-110,000美元;在德国,一名中职工程师通常挣得55,000欧元-75,000美元;在日本和韩国,尽管这些国家在工业机器人制造中占据主导地位,但按美元计算的工资却较低。 人造机器人创业企业的高级角色的薪酬大大高于这些中位数。
从数量来看,汽车和电子制造业仍然是最大的雇主,利用武器进行焊接、油漆和组装。 20世纪20年代,仓库和物流自动化、外科机器人、农业以及快速增长的人体机器人部门正在雇佣最积极的人员,此外还有2000年代以来使用类似工程的炸弹处置机器人等防御应用。
机器人工程是一个年轻的职业,几乎完全建立在活的记忆中. 它的创始思想是一部1920年代的舞台剧,讲述了制造工人反抗他们的制造者;它的创始产品是1961年的工厂手臂,它抬起热金属死灰复燃,这样人类工人就不必这样做了. 在一个单一的工作生涯中,球场从从捷克小说中借用的名字发展到走过灾区和协助脑手术的机器.
下面有两条线贯穿历史: 由日本工业化所遵循的美国发明, 以及反复争论一个机器人在内部实际需要多少智能, 以及它能对它的传感器所说的话做出多大的反应, 瞬间。 两条线仍然活在今天正在设计的机器人中.
George Devol的Unimate #001由他和Joseph Engelberger的公司Unimation公司建造,安装在通用汽车死亡铸造厂,将模具中新鲜的红热金属零件抬起来堆起来——这项工作太热和重复,线工无法安全地完成全班工作. 它是第一个在任何地方从事工业工作的机器人,它由一个存储在磁鼓上的程序运行,而不是专用的电线:"机器人工程师"这一刻成为工作描述而不是科幻前提.
卡雷尔·恰佩克的戏剧"罗瑟姆的世界机器人"(Rossum's Universal Robots)于1921年1月25日在布拉格首映,引入了"机器人"(robot)一词——由他的兄弟,画家何塞夫·恰佩克(Josef Čapek)创作,来源于捷克语"robota",意为强迫劳动.
George Devol为"Programed Article Transfer"备案专利,描述了由存储指令控制的可重制机器人臂——Unimate背后的概念,1961年授予.
第一个Unimate由Devol和Joseph Engelberger's Company Unimation公司建造,安装在新泽西州的GM死亡铸造厂,抬起和堆放热金属零件——生产线上的第一个工业机器人.
Victor Scheinman在斯坦福大学的AI实验室设计了斯坦福臂,这是第一个专门为计算机控制而建造的机器人臂,而不是由工业机械改造而成.
加藤一郎在东京早稻田大学的实验室完成WABOT-1,这是第一台全尺寸人造机器人,能够行走,用触觉感应器抓物体,用日语进行简单的对话.
统一号发射PUMA臂,与通用汽车公司一起开发,并借鉴了Scheinman的设计,成为全球使用20年的标准研究和轻装平台.
加利福尼亚州长滩的外科医生使用经过修改的PUMA 200工业臂来精确地指针进行CT导脑活检——这是在手术室中首次有记录地使用机器人.
Rodney Brooks在麻省理工学院发表他的子假设-architecture论文,认为机器人不需要内部的世界模型来行动——直接连接到传感器的分层,反应行为就足够了——挑战象征性的AI规划.
FDA清除了直观外科医生的达芬奇外科系统 用于普通的膝盖镜程序 启动了第一个被广泛采用的外科机器人平台
亚马逊公司收购了仓库-机器人制造商Kiva Systems,并将其移动架承载的机器人推出到它的实现中心,后来更名为亚马逊机器人公司——仓库机器人进入主流的那一刻.
40年来,"机器人"主要作为一个想法存在. 卡雷尔·查佩克1921年的剧本想象中制造出来的工人反抗他们的制造者;艾萨克·阿西莫夫(Isaac Asimov)在1942年的故事"漫游"中介绍的"机器人三定律",让虚构的思想在任何机器需要之前几十年就有一个道德框架. 真正的工程基础更安静:1950年代早期数字控制的机器工具证明一台机器可以遵循一个存储的程序而不是人类操作者的手,乔治·德沃尔1954年的可重制机械臂专利首次将这个想法转向通用操纵.
1961年Unimation的Unimate前往通用汽车公司工作,到1960年代后期,这个想法已经跨越太平洋:川崎于1968年许可Unimate的设计,开始在日本制造机器人,这比发明技术的国家更快更彻底地实现了技术的工业化. Victor Scheinman的斯坦福臂(1969年)和由此而生的PUMA臂(1978年)将机器人臂设计从经过改造的工业硬件转向专为计算机控制而建造的机器,设定了今后二十年使用的模板研究实验室和工厂.
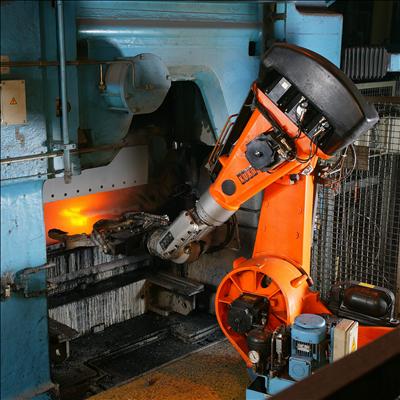
通过20世纪80年代,日本制造和安装的工业机器人比世界其他地方加起来还要多,法努奇,矢川和川崎将汽车和电子制造转化为外地最大的雇主. 同时,一个学术反应正在酝酿中,对抗雄心勃勃,内部模型化的"思维"机器人,这些机器人大多未能离开实验室: 罗德尼·布鲁克斯1986年的子假设-architecture论文认为,直接连接到传感器的简单,反应性的行为可以比机器人推理比象征性的地图更好地导航现实世界,这场辩论在接下来的十年里重塑了移动机器人设计.
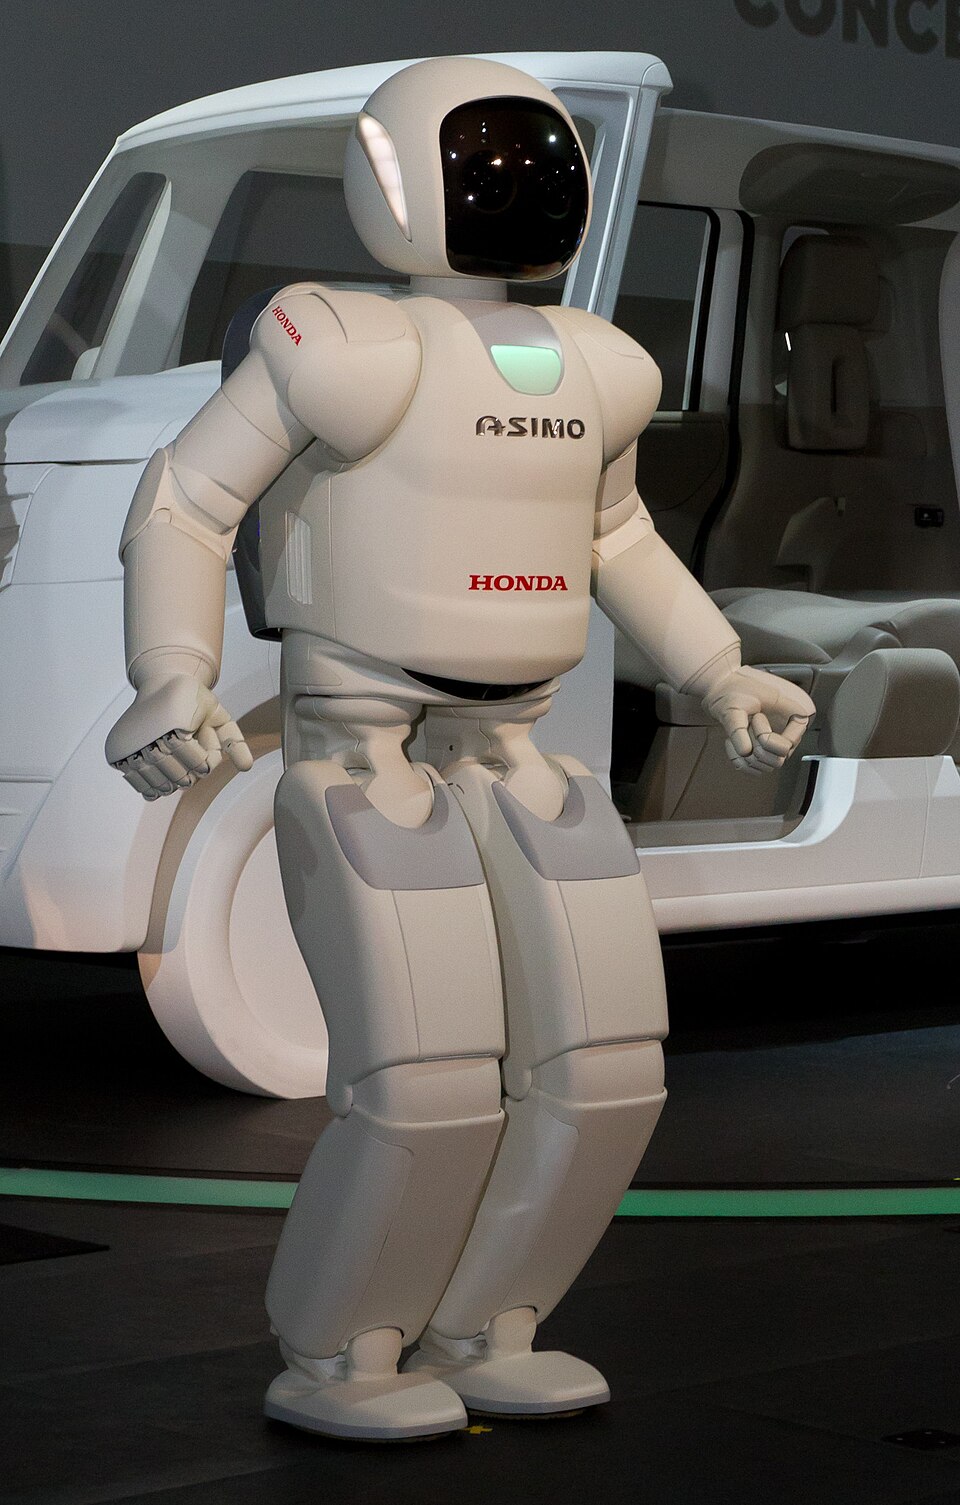
机器人们度过了这个时代 逃离了关闭工厂的牢房 本田于2000年揭幕的ASIMO人品可以步行和爬楼梯;iRobot's Roomba于2002年推出,将一个自主的机器人放置在数百万个普通家庭;同一家公司为处理炸弹而建造的崎岖的PackBot从2002年起被部署到伊拉克和阿富汗,后来于2011年被送往福岛受损的反应堆建筑,以测量辐射对人们太危险. 在医学方面,FDA在2000年清理了直观外科医生的达芬奇系统,用于普通腹腔外科手术,在专业中开辟了一个新的专业,完全属于本专业.
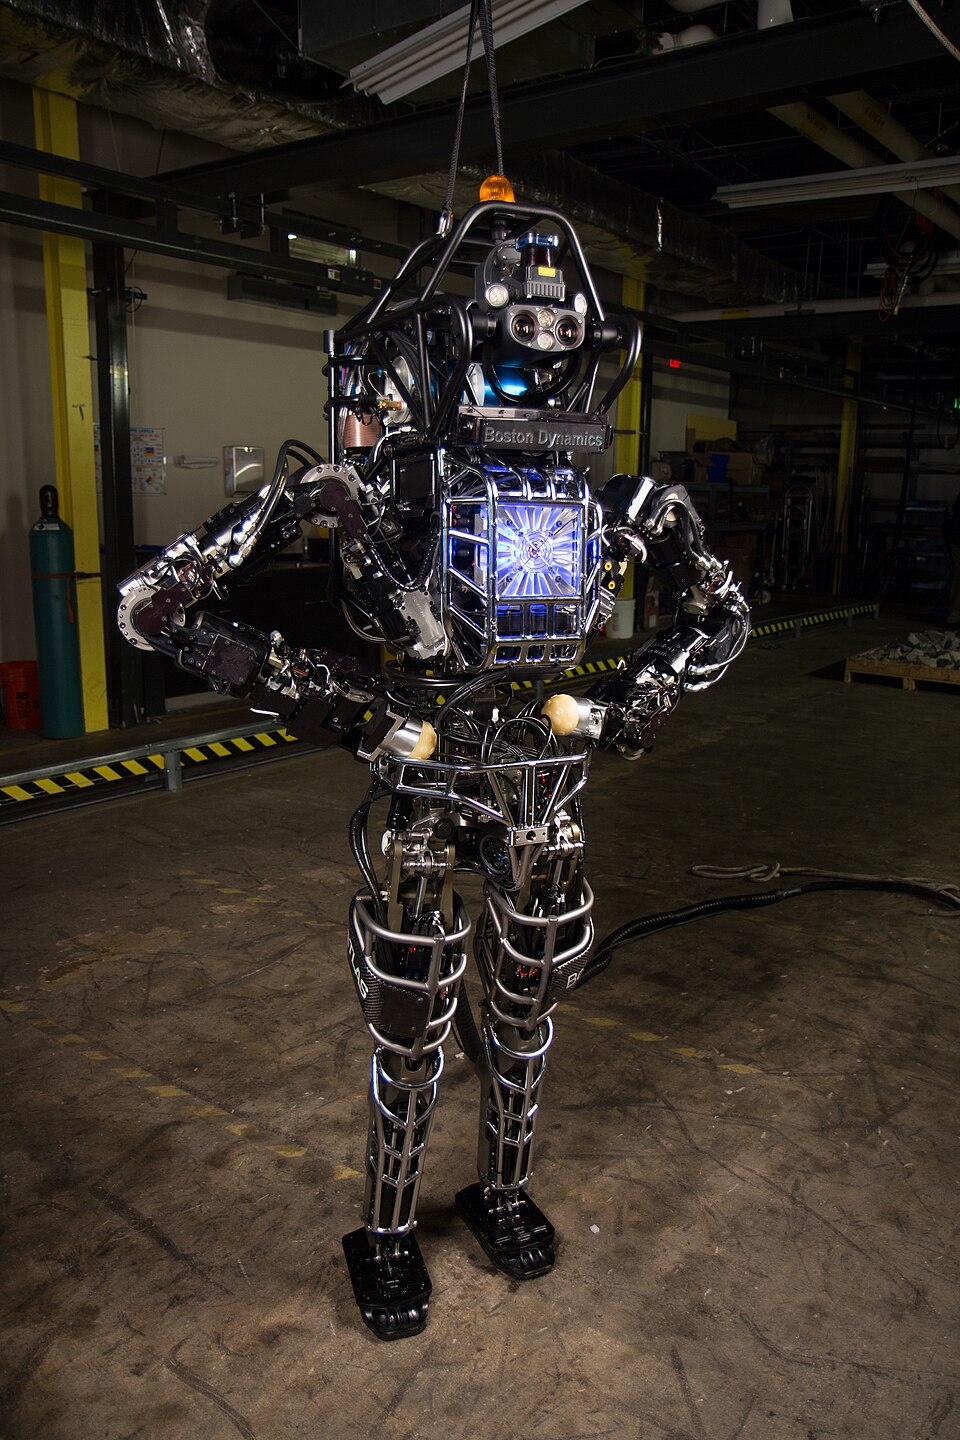
波士顿动力公司动态平衡BigDog(2005年)和Atlas(2013年继续)将腿部运动从实验室好奇变成了病毒视频材料,而亚马逊2012年收购的Kiva Systems(后来更名为Amazon Robotics)使得移动仓库机器人成为物流的标准部分,而不是新奇. 机器学习重塑了知觉,并且越来越控制自己,让机器人学会从训练数据中抓住不熟悉的物体,而不是手编码的规则. 到20世纪20年代初期,一波资金充足的人造机器人创业——图,敏捷机器人和特斯拉的Optimus计划——打赌一个通用的行走,握住机器人,而不是另一个单任务臂,是球场的下一个主要产品.
已不存在的邻近职业——被吸收、自动化或法规抹去。
早期的工业机器人,如Unimate是由一位专家编程的,他实际抓住了手臂,走过了所需的确切动作,将路径记录到磁鼓上进行回放. 与CAD相连的离线编程和模拟软件,到1990年代的标准,将工作从工厂地板移到屏幕上.
早期由数字控制的机器工具,机器人运动控制的直系祖先,通过将指令打入纸质磁带的卷上来编程,这是一位经过多年培训的慢过程专家. 20世纪70年代和80年代的计算机辅助制造软件让工程师从一个CAD模型直接生成机器代码,磁带拳从机器商店消失.
工厂曾经雇用工具制造者,他们手工制造定制的金属拼图和固定装置,使每一部分都处于确切位置,以供组装,因为无论是人机还是早期的机器都无法可靠地自行定位一部分。 视觉制导的机器人握手器,在20世纪80年代普及,让机器人直接找到和抓住零件,而标点固定的构建贸易缩水成一种特长而非全厂的必要.
这个历史上的几乎每一个跃进都遵循相同的两步模式:一个想法在实验室或专利局中被证明,然后由哪个国家建立工业能力来廉价可靠地制造它来放大——美国发明了工业机器人,日本让它变得普通.
2020年代人类-机器人热潮是用真正的通用机器而不是另一个单任务臂来重复这一模式的最新尝试,它仍然是一个开放的赌注:机器人被描述为在几十年的运行中远离通用机器人的十年.
不限同一领域,六项评分最接近的职业。
使用临床、试验和卫生系统数据生成可靠的证据,以实现更安全的护理、研究和运营决策。
抗AI 68 🔐通过发现、防范和响应数字攻击,保护系统、数据与人员的安全。
抗AI 63 🌬️设计、建造和改进风能、太阳能、存储和电网系统,将可再生资源转化为可靠的电力。
抗AI 72 🌿领导战略、衡量和报告,帮助组织减少环境和社会危害,同时履行业务义务。
抗AI 66 🧬将基因组科学与非指导性、富有同情心的咨询相结合,帮助人们了解遗传状况、测试选择和结果。
抗AI 72 🔌每台计算机,手机和武器内部的设计和编织晶体管,使用精确到只有地球上少数工厂能运行的机器.
抗AI 60写作,测试和维护了管理现代生活的代码——也是最早观看AI将自己的日常工作自动化的职业之一.
抗AI 35 🤖设计并测试了机器智能背后的算法,在一个领域,现在竞相将自己研究过程中越来越大的份额自动化.
抗AI 50 🛰️设计、分析并认证离地而行的飞机、火箭与航天器,在不容猜测的安全裕度下工作。
抗AI 74 🌉把河流、岩石与重力变成桥梁、道路与清洁饮水的职业——自伊姆霍特普起,文明安静的承重行当。
抗AI 72 🔌每台计算机,手机和武器内部的设计和编织晶体管,使用精确到只有地球上少数工厂能运行的机器.
抗AI 60 🔐通过发现、防范和响应数字攻击,保护系统、数据与人员的安全。
抗AI 63 📦构建用于训练、部署、监控和治理生产环境中机器学习模型的系统。
抗AI 54 🌬️设计、建造和改进风能、太阳能、存储和电网系统,将可再生资源转化为可靠的电力。
抗AI 72