Skip to content 跳到章节

🦾传奇人物

Robotics Engineer · 设计那些能感知,决定和采取行动的机器 在物理世界里,困难的问题永远不是智能,而是世界本身.

一眼看清
指标浓度

格子越深,表示该主题在这项指标上越高。

最近审阅 来源与署名媒体署名方法说明

简短问答

机器人工程师每天做什么?

大多数机器人工程师都专门研究系统的一个层面——机械设计,嵌入式控制,感知,或软件架构——并在CAD或代码中度过时间,通过反复测试运行机器人,并调试联合漂移或相机误读架子的原因. 工作很少是戏剧性的;大多数是耐心的,在真正的硬件上重复的测试.

我需要一个特定的机器人学位才能成为机器人工程师吗?

没有 大多数工作机器人工程师拥有机械,电气或计算机工程学学位,而不是专门的机器人学学位,因为独立的机器人或杂技程序仍然比核心学科更新,更不常见. 一个很强的亲身操作项目背景——一个竞赛团队,一个研究实验室,一个个人建筑——和文凭上的少校一样重要.

机器人和AI有什么区别?

AI涉及决策——认识对象,规划路线,选择行动——并且可以完全在计算机内部运行. 机器人就是在物理世界中执行这个决定: 精确地移动一个马达,不压压,保持平衡。 机器人通常都需要两者,但机器人工程师的独特专长是物理半身,由于AI模型没有预测的原因而失败的部分.

机器人工程有来自AI的风险吗?

其部分,是的——感知,运动规划甚至一些机械设计探索越来越自动化或由AI工具加速. 抵制自动化的是物理调试:找出一个真正的机器人为何行为不同于其模型,以及当判断呼叫错误时可能伤害某人的机器的责任. AI正在更换工具,尚未取消工作.

机器人工程师能赚多少钱?

它因国家和部门而异。 美国的中位数约为每年105,000美元-110,000美元;在德国,一名中职工程师通常挣得55,000欧元-75,000美元;在日本和韩国,尽管这些国家在工业机器人制造中占据主导地位,但按美元计算的工资却较低。 人造机器人创业企业的高级角色的薪酬大大高于这些中位数。

哪些行业实际雇用机器人工程师?

从数量来看,汽车和电子制造业仍然是最大的雇主,利用武器进行焊接、油漆和组装。 20世纪20年代,仓库和物流自动化、外科机器人、农业以及快速增长的人体机器人部门正在雇佣最积极的人员,此外还有2000年代以来使用类似工程的炸弹处置机器人等防御应用。

打开对比实验室

分享本页

机器人工程的神舟通过一个简短的列表,将这个想法工业化最快的国家——美国发明了工业机器人,日本建造了比其他任何地方都多的机械机器人——一个世纪后期拓宽成腿部,社会和机器人机器人,重新提出了机器人究竟是为了什么的问题.

这里的8个人跨越了多个国家和半个多世纪,从一个在鸡尾酒会中认识了他的商业伙伴的发明家,到一个自己造型和机器人的教授.

历史领奖台

🥈
Joseph Engelberger
United States
2
🥇
George Devol
United States
1
🥉
Ichiro Kato
Japan
3

“一个专利只是纸,直到有人对科幻思想有品味时决定出售.”

George Devol

登顶的八人

1

George Devol

United States · 1912–2011

Unimate的发明者,是第一个可编程的工业机器人,1954年获得专利,1961年安装在通用汽车公司——将机器人从科幻变成制造工具的单一装置,虽然他仍然远不如他的商业伙伴出名.

轶事

1956年,工程师约瑟夫·恩格尔贝格得知他1954年的专利申请,要求重新编程的机械臂后,在鸡尾酒派对上与德沃尔断绝了对话;两人都是艾萨克·阿西莫夫的机器人故事的粉丝,对话直接导致了创立联合(Unimmation),该公司在五年后建造并出售了第一个Unimate.

“一个专利只是纸,直到有人对科幻思想有品味时决定出售.”

1954
Unimation founded
1956
第一次Unimate发售前的几年
~5 yrs
2

Joseph Engelberger

United States · 1925–2015

1956年共同创办的Unimation将Devol的机器人手臂商业化,1961年将首个Unimate出售给通用汽车公司,并花费数十年时间大力推广工业和服务机器人,以至于场上的顶级荣誉——恩格尔贝格机器人奖就为他命名.

轶事

1966年,恩格尔伯格将一只Unimate手臂带到了"今晚的秀"(The Tonight Show Starring Johnny Carson)上,在那里倒上啤酒,放上高尔夫球,并在空中主持工作室管弦乐团现场直播——这一宣传特技首次向数百万美国电视观众介绍了一个工作工业机器人的想法.

“卖一台真正的新机器 和工程学一样需要表演技巧”

第一个Unimate出售给GM
1961
恩格尔伯格机器人 设立奖项
1977
~20 yrs
3

Ichiro Kato

Japan · 1925–1994

领导1973年建造WABOT-1的早稻田大学实验室,是第一个能够行走,抓物体和交响的全尺寸人造机器人,之后在1984年担任WABOT-2,可以读板音乐并演奏键盘——开创了日本人造-机器人的传统.

轶事

在1984年的首演中,WABOT-2坐在电子管风琴上,用照相机"眼睛"读到放在它前面的音乐乐谱,并在一个人类歌手同时表演的歌曲中演奏伴奏——一个演示加藤的实验室,专门用来展示一个机器人处理一个为人类感官和人类时间而构建的任务,而不是工业重复.

“建造机器人,满足人类任务中的人们——不仅仅是高效的,可以理解的机器人.”

WABOT-1 unveiled
1973
WABOT-2 unveiled
1984
早稻田的机器人实验室
~25 yrs
4
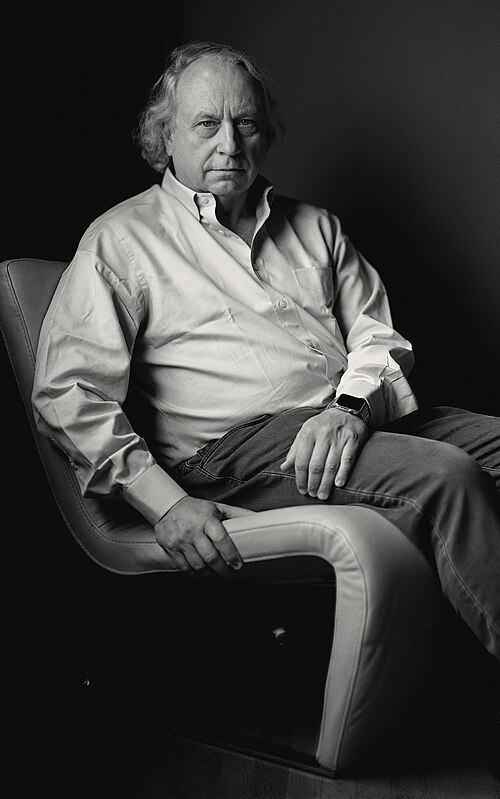
罗德尼·布鲁克斯的照片 Christopher Michel · CC BY-SA 4.0

Rodney Brooks

澳大利亚/美国 · b. 1954

麻省理工学院教授,他1986年的子假设-architecture论文认为机器人不需要内部的世界模式来行动,只需要层次化的反应行为——对象征式AI的叛乱,它重塑了移动机器人,然后于1990年和2008年共同创立了iRobot和Rethink Robotics.

轶事

Brooks将1990年的一篇论文命名为“Elephants Don't Play Chess ” , 认为大象在丛林中游荡,

“一个领域的主导理论值得直接攻击 如果你的机器能超越它。”

发表附带论文
1986
iRobot co-founded
1990
重新思考机器人的巴克斯特揭幕
2012
5
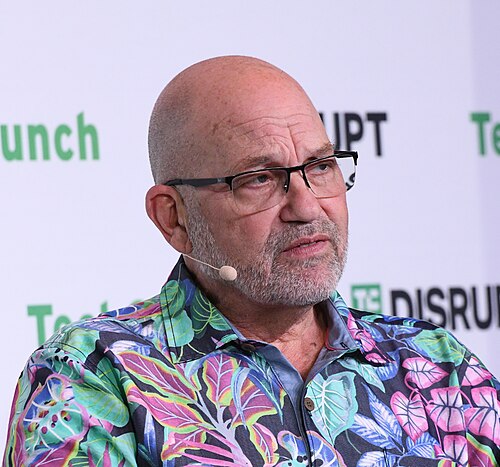
马克·雷伯特的照片 TechCrunch · CC BY 2.0

Marc Raibert

United States · b. 1949

建造了麻省理工腿实验室的购物和运行机器直到1980年代,之后于1992年创立了波士顿动力公司,其BigDog,阿特拉斯和Spot机器人成为该领域最广泛公认的动态平衡和腿部运动演示.

轶事

1980年代初雷伯特在麻省理工学院早期的单脚购物机器人可以使用一个控制算法进行平衡并跳过一个房间,这种控制算法足够简单,可以运行在当时的原始计算机上,证明动态平衡并不需要详尽地模拟每一个物理细节——这种洞察力塑造了波士顿动力公司的30年的脚踏机械.

“一个简单的控制原则,在问题最小的版本上得到证明,比复杂程度更远的尺度.”

1992
BigDog unveiled
2005
Atlas backflip demo
2017
6
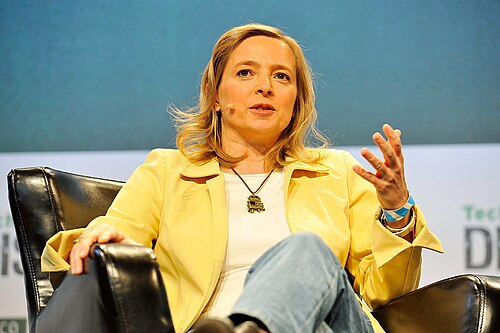
海伦·格雷纳的照片 SAN FRANCISCO, CA - SEPTEMBER 21: CEO of CyPhy Works Helen Greiner speaks onstage during day one of TechCrunch Disrupt SF 2015 at Pier 70 on September 21, 2015 in San Francisco, California. (Photo by Steve Jennings/Getty Images for TechCrunch) · CC BY 2.0

Helen Greiner

联合王国/美国 · b. 1967

1990年与罗德尼·布鲁克斯(Rodney Brooks)和科林·昂格尔(Colin Angle)共同创立了iRobot,驱动了伊拉克和阿富汗以及福岛用于炸弹处置的PackBot军用机器人的开发,并带领Roomba成为了数百万个普通家庭的第一台机器人.

轶事

2011年3月福岛第一核事故发生后,iRobot的PackBots——最初是为炸弹处理和战场侦察而建造的——是第一批被送入受损反应堆建筑以测量辐射水平对于人类工人太危险的机器人之一,一种使用Greiner的团队并没有为机器人设计过,而是使得其崎岖,远程操作的设计成为可能.

“建造一个足够崎岖和普通的机器人, 它最终会做你从未设计过的工作。”

iRobot co-founded
1990
Roomba launched
2002
部署到阿富汗的包装箱
2002
7

Cynthia Breazeal

United States · b. 1967

麻省理工学院媒体实验室研究员于1990年代后期建造了Kismet,是最早设计用于阅读和展示人类情感表达的机器人之一,开创了社交机器人领域,后来于2014年推出家用机器人智博.

轶事

作为布鲁克斯实验室的博士生,布雷泽尔建造了Kismet,配有表达式的耳朵,眉毛和眼睛,可以扩大,倾斜和转向模仿好奇心,惊喜或疲劳纯粹通过机械运动和相机跟踪的眼接触——一个设计不是为了完成一项任务而是为了举行一个令人难以置信的社会交流的机器人,研究方向的同事最初认为是"真正的"机器人的分心.

“机器人的工作有时会被一个人理解,而不仅仅是完成一个任务.”

Kismet built at MIT
1997–2000
Jibo unveiled
2014
>20 yrs
8

Hiroshi Ishiguro

Japan · b. 1963

大阪大学教授根据真实人的外表和动作建造和机器人,包括2006年的Geminoid替身,利用他们激起的不适和迷恋来研究使机器人感觉人类的事物——或不是.

轶事

石虎郎建造了Geminoid HI-1,一个以自己的脸,语音和礼仪为模型的机器人,并用它从一个偏僻的地方远程操作讲座和会议,而他自己相似的坐落在房间里;据报道,学生和同事越来越不放心地与它对话,不确定是将机器当作石虎郎本人还是作为物体对待.

“研究人类知觉最有用的机器人可以是一个故意不安的机器人.”

2006
2015
研究与机器人科学的年份
>20 yrs

柱状图以本榜单第一名为基准。

对比实验室

开关名字——每根柱都会按你所选组合的第一名重新缩放。

5 / 8

争议

George Devol或Joseph Engelberger是否值得获得机器人之父的称号, 德沃持有创始专利,但恩格尔贝格建立了公司,出售了第一台机器,并花了几十年时间推广这个领域——这就是为什么该行业自己的顶级荣誉带有促进者的名字而不是发明者的名字的原因.

Rodney Brooks的潜移架构认为机器人不需要内部的世界模型,在球场内部仍然有争议:它产生了像早期Roombase那样快速,廉价,被动的机器人,但大多数现代机器人——包括布鲁克斯自己的后来的设计——将被动控制与他1986年的论文设定要拒绝的计划和世界模型相结合.

相近职业

不限同一领域,六项评分最接近的职业。

继续探索

继续探索

工程·技术领域的其他职业