Skip to content Saltar a una seccion

🦾Orígenes y evolución

Ingeniero en robótica · Diseña las máquinas que perciben, deciden y actúan en el mundo físico, donde el problema difícil nunca fue la inteligencia sino el mundo mismo.

De un vistazo
Cronologia

Hitos en orden. Es historia, no una cuadrícula semanal.

1921 R.U.R. de Čapek acuña «robot»1954 Devol patentiza el manipulador programable1961 Unimate empieza a trabajar en General Motors1969 Se construye el Stanford Arm para control por ordenador1973 WABOT-1, el primer humanoide a escala completa1978 El brazo PUMA fija la plantilla de la industria1985 La primera cirugía asistida por robot1986 Brooks publica la arquitectura de subsumpción2000 Se aprueba el robot quirúrgico da Vinci2012 Amazon compra Kiva Systems por 775 millones de dólares
  1. R.U.R. de Čapek acuña «robot»
  2. Devol patentiza el manipulador programable
  3. Unimate empieza a trabajar en General Motors
  4. Se construye el Stanford Arm para control por ordenador
  5. WABOT-1, el primer humanoide a escala completa
  6. El brazo PUMA fija la plantilla de la industria
  7. La primera cirugía asistida por robot
  8. Brooks publica la arquitectura de subsumpción
  9. Se aprueba el robot quirúrgico da Vinci
  10. Amazon compra Kiva Systems por 775 millones de dólares
Intensidad de puntuacion

Las celdas mas oscuras marcan una puntuacion mas alta en ese indicador.

Ultima revision Fuentes y creditosCréditos de mediosMetodología

Respuestas rapidas

¿Qué hace realmente un ingeniero en robótica día a día?

La mayoría se especializa en una capa del sistema —diseño mecánico, control embebido, percepción o arquitectura de software— y pasa el tiempo en CAD o código, sometiendo el robot a pruebas repetidas y depurando por qué una articulación se desvía o una cámara malinterpreta una estantería. Muy poco del trabajo es dramático; la mayor parte es prueba paciente y repetida sobre hardware real.

¿Necesito un título específico en robótica para ser ingeniero en robótica?

No. La mayoría de los ingenieros en robótica en activo tienen un título en ingeniería mecánica, eléctrica o informática, no un grado dedicado a robótica, porque los programas autónomos de robótica o mecatrónica son aún bastante nuevos y menos comunes que las disciplinas centrales. Un sólido historial de proyectos prácticos —un equipo de competición, un laboratorio de investigación, un prototipo propio— importa tanto como la carrera del diploma.

¿Cuál es la diferencia entre robótica e IA?

La IA trata de la toma de decisiones —reconocer un objeto, planificar una ruta, elegir una acción— y puede ejecutarse por completo dentro de un ordenador. La robótica trata de actuar sobre esa decisión en el mundo físico: mover un motor con precisión, agarrar sin aplastar, mantener el equilibrio. Un robot suele necesitar ambas, pero la pericia distintiva del ingeniero en robótica es la mitad física, la que falla por razones que ningún modelo de IA predice.

¿Está la ingeniería robótica en riesgo por la IA?

Partes sí: la percepción, la planificación de movimiento e incluso cierta exploración de diseño mecánico se automatizan o aceleran cada vez más con herramientas de IA. Lo que resiste a la automatización es la depuración física: averiguar por qué un robot real se comporta distinto de su modelo, y la responsabilidad por una máquina que puede herir a alguien si un juicio es erróneo. La IA está cambiando las herramientas, aún no eliminando el empleo.

¿Cuánto ganan los ingenieros en robótica?

Varía mucho según el país y el sector. En Estados Unidos la mediana ronda los 105.000–110.000 dólares al año; en Alemania un ingeniero a mitad de carrera suele ganar entre 55.000 y 75.000 euros; en Japón y Corea del Sur los salarios son menores en dólares pese al dominio de esos países en la fabricación de robots industriales. Los puestos senior en startups de robots humanoides pagan bastante por encima de estas medianas.

¿Qué industrias contratan de verdad a ingenieros en robótica?

La automoción y la fabricación electrónica siguen siendo los mayores empleadores por volumen, con brazos para soldadura, pintura y ensamblaje. La automatización de almacenes y logística, la robótica quirúrgica, la agricultura y un sector de robots humanoides en rápido crecimiento son los que más contratan en los años 2020, junto a aplicaciones de defensa como robots antiexplosivos que usan ingeniería similar desde los 2000.

Abrir lab comparar

Compartir esta página

La ingeniería robótica es una profesión joven, construida casi por completo dentro de la memoria viva. Su idea fundacional es una obra de teatro de los años veinte sobre trabajadores fabricados que se rebelan contra sus creadores; su producto fundacional es un brazo de fábrica de 1961 que levantaba piezas de fundición al rojo vivo para que un obrero humano no tuviera que hacerlo. En una sola vida laboral, el campo pasó de un nombre tomado de la ficción checa a máquinas que caminan por zonas de desastre y asisten en cirugía cerebral.

Dos hilos recorren la historia que sigue: la invención estadounidense seguida de la industrialización japonesa, y una discusión recurrente sobre cuánta inteligencia necesita realmente un robot en su interior frente a cuánta puede simplemente reaccionar a lo que le dicen sus sensores, momento a momento. Ambos hilos siguen vivos en los robots que se diseñan hoy.

Dónde empezó

1961Ewing Township, Nueva Jersey, Estados Unidos

El Unimate n.º 001 de George Devol, construido por su compañía Unimation con Joseph Engelberger, se instala en una planta de fundición a presión de General Motors para levantar piezas metálicas al rojo vivo recién salidas del molde y apilarlas: un trabajo demasiado caliente y repetitivo para que un operario de línea lo haga con seguridad durante un turno completo. Es el primer robot que realiza un trabajo industrial en cualquier lugar, gobernado por un programa almacenado en un tambor magnético en lugar de cableado dedicado: el momento en que «ingeniero en robótica» pasó de premisa de ciencia ficción a descripción de un empleo.

Línea de tiempo

1921R.U.R. de Čapek acuña «robot»

La obra de Karel Čapek Rossum's Universal Robots se estrena en Praga el 25 de enero de 1921 e introduce la palabra «robot» —acuñada por su hermano, el pintor Josef Čapek— del checo «robota», que significa trabajo forzoso.

1954Devol patentiza el manipulador programable

George Devol presenta una patente de «Programmed Article Transfer», que describe un brazo robótico reprogramable controlado por instrucciones almacenadas: el concepto detrás de Unimate, concedida en 1961.

1961Unimate empieza a trabajar en General Motors

El primer Unimate, construido por la compañía Unimation de Devol y Joseph Engelberger, se instala en una planta de fundición a presión de GM en Nueva Jersey, levantando y apilando piezas metálicas calientes: el primer robot industrial en una línea de producción.

1969Se construye el Stanford Arm para control por ordenador

Victor Scheinman diseña el Stanford Arm en el laboratorio de IA de la Universidad de Stanford, el primer brazo robótico construido específicamente para control por ordenador en lugar de adaptado de maquinaria industrial.

1973WABOT-1, el primer humanoide a escala completa

El laboratorio de Ichiro Kato en la Universidad de Waseda en Tokio completa WABOT-1, el primer robot humanoide a escala completa, capaz de caminar, agarrar objetos con sensores táctiles y mantener una conversación sencilla en japonés.

1978El brazo PUMA fija la plantilla de la industria

Unimation lanza el brazo PUMA, desarrollado con General Motors y basado en el diseño de Scheinman, que se convierte en una plataforma estándar de investigación y ensamblaje ligero usada en todo el mundo durante dos décadas.

1985La primera cirugía asistida por robot

Cirujanos en Long Beach, California, usan un brazo industrial PUMA 200 modificado para orientar con precisión una aguja en una biopsia cerebral guiada por TC: el primer uso registrado de un robot en un quirófano.

1986Brooks publica la arquitectura de subsumpción

Rodney Brooks publica en el MIT su artículo sobre la arquitectura de subsumpción, argumentando que los robots no necesitan un modelo interno del mundo para actuar —comportamientos reactivos en capas cableados directamente a los sensores bastan—, desafiando la planificación simbólica de la IA.

2000Se aprueba el robot quirúrgico da Vinci

La FDA aprueba el Sistema Quirúrgico da Vinci de Intuitive Surgical para procedimientos laparoscópicos generales, lanzando la primera plataforma de robótica quirúrgica ampliamente adoptada.

2012Amazon compra Kiva Systems por 775 millones de dólares

Amazon adquiere al fabricante de robótica de almacén Kiva Systems y despliega sus robots móviles que transportan estanterías por sus centros de fulfillment, más tarde rebautizados Amazon Robotics: el momento en que la robótica de almacén se volvió mainstream.

Las eras

Una escena de una producción teatral de R.U.R., la obra de 1921 que introdujo la palabra robot
Unknown author Unknown author · Public domain · Wikimedia Commons
1920–1960

Robots sobre el papel, en la ficción y en las patentes

Durante cuatro décadas, «robot» existió sobre todo como idea. La obra de 1921 de Karel Čapek imaginó trabajadores fabricados rebelándose contra sus creadores; las Tres Leyes de la Robótica de Isaac Asimov, introducidas en su relato de 1942 «Runaround», dieron a la idea ficcional un marco ético décadas antes de que ninguna máquina lo necesitara. El trabajo de ingeniería real fue más silencioso: las máquinas-herramienta de control numérico de principios de los años cincuenta demostraron que una máquina podía seguir un programa almacenado en lugar de la mano de un operador humano, y la patente de 1954 de George Devol para un brazo mecánico reprogramable orientó esa idea hacia la manipulación de propósito general por primera vez.
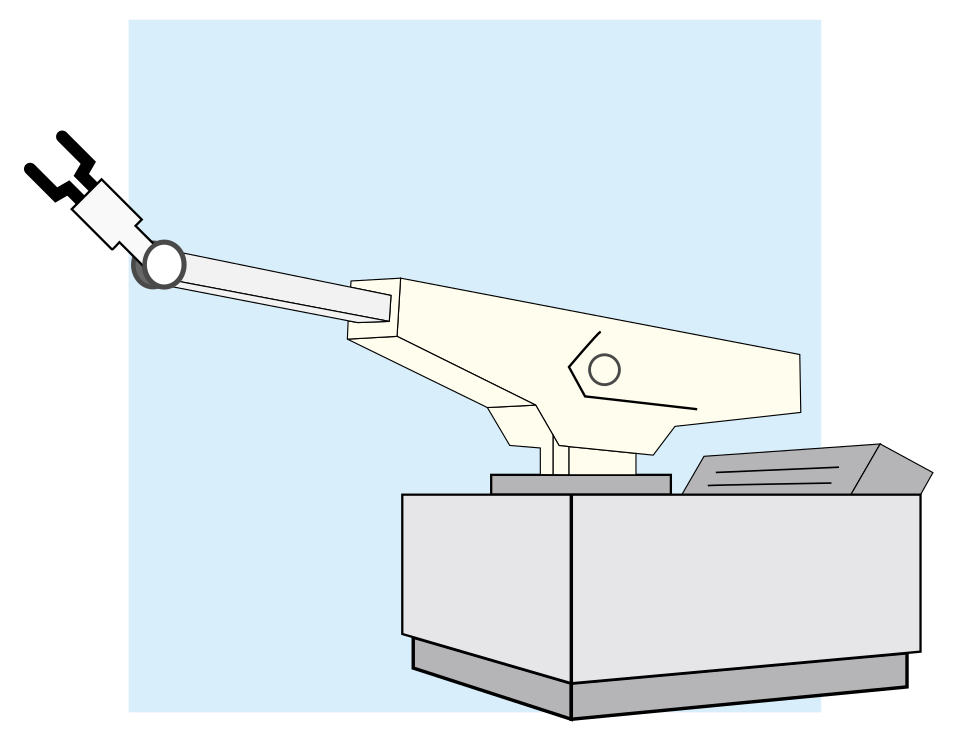
Un brazo robot industrial Unimate en una línea de producción fabril temprana
EBatlleP · CC BY-SA 4.0 · Wikimedia Commons
1961–1980

El brazo industrial llega al suelo de la fábrica

El Unimate de Unimation empezó a trabajar en General Motors en 1961 y a finales de los sesenta la idea había cruzado el Pacífico: Kawasaki licenciaron el diseño de Unimate en 1968 y empezaron a construir robots en Japón, que industrializó la tecnología más rápido y a fondo que el país que la inventó. El Stanford Arm de Victor Scheinman (1969) y el brazo PUMA que surgió de él (1978) desplazaron el diseño de brazos robóticos del hardware industrial adaptado hacia máquinas hechas a propósito para el control por ordenador, fijando la plantilla que laboratorios y fábricas usaron durante las dos décadas siguientes.

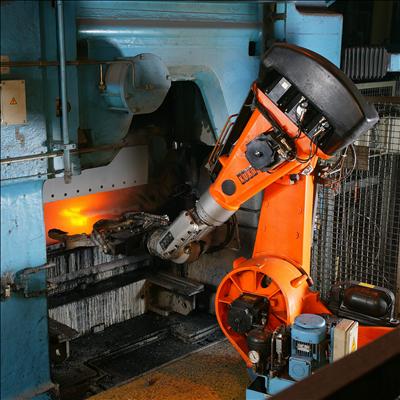
Brazos robot industriales soldando carrocerías en una línea de montaje automotriz
KUKA Roboter GmbH, Bachmann · Public domain · Wikimedia Commons
1980–1995

La economía robótica de Japón y una rebelión en los laboratorios

A lo largo de los ochenta, Japón construyó e instaló más robots industriales que el resto del mundo junto, con Fanuc, Yaskawa y Kawasaki convirtiendo la fabricación automotriz y electrónica en el mayor empleador del campo. Al mismo tiempo, fermentaba una reacción académica contra los ambiciosos robots «pensantes» con modelo interno que en su mayoría no salían del laboratorio: los artículos de 1986 de Rodney Brooks sobre la arquitectura de subsumpción argumentaban que un comportamiento simple y reactivo cableado directamente a los sensores podía navegar el mundo real mejor que un robot razonando sobre un mapa simbólico, un debate que remodeló el diseño de robots móviles durante la década siguiente.

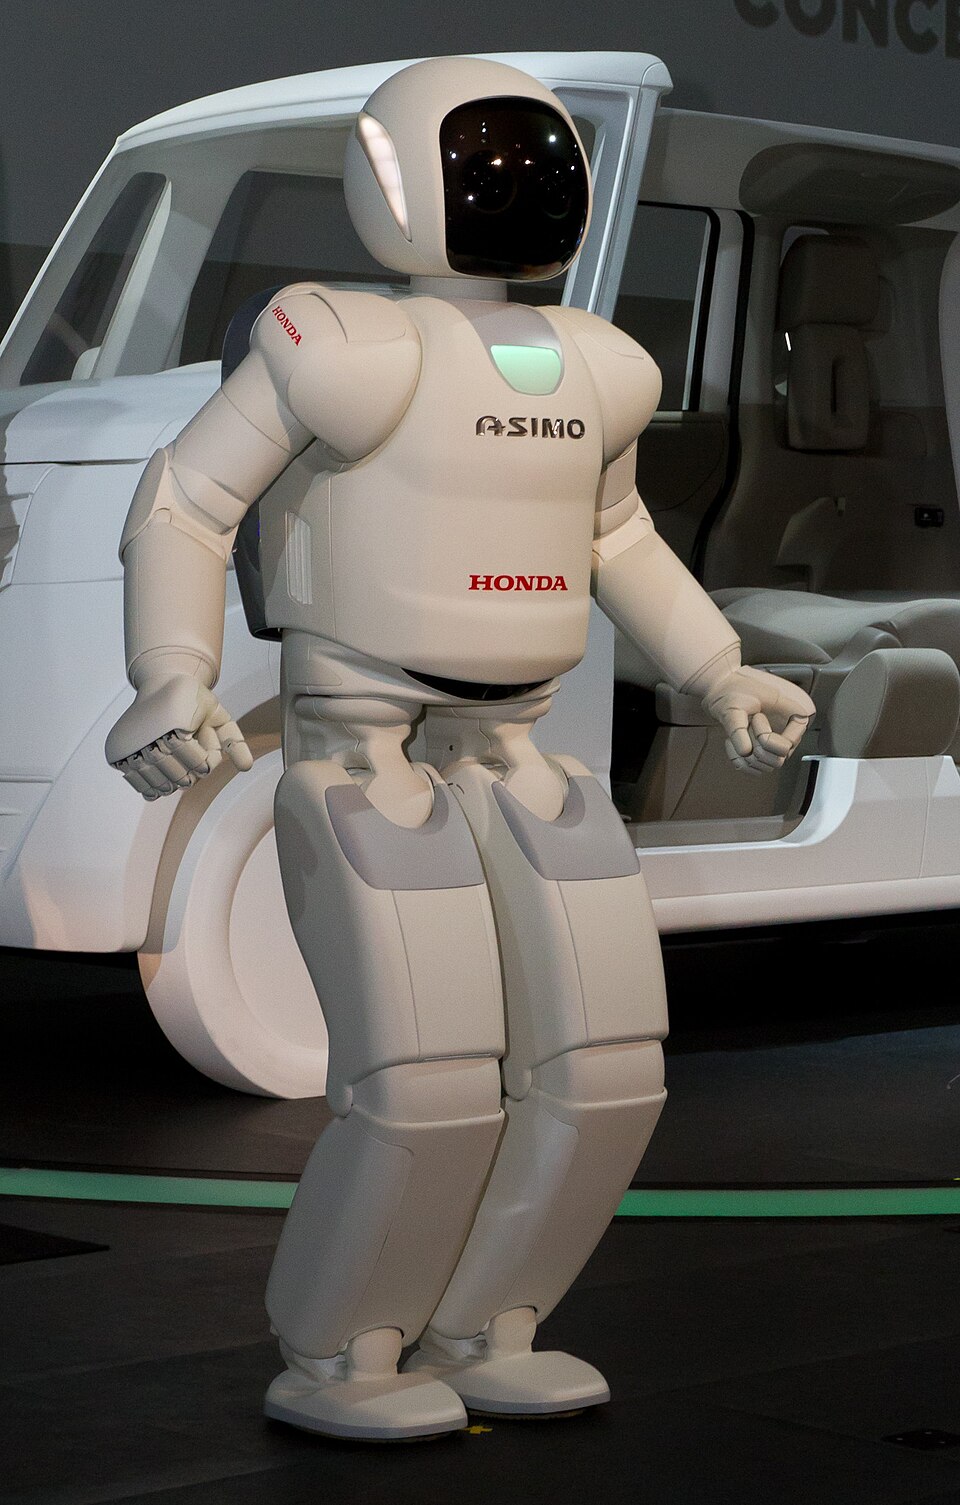
El robot humanoide ASIMO de Honda en exhibición
Morio · CC BY-SA 3.0 · Wikimedia Commons
1995–2010

Los robots abandonan el suelo de la fábrica

En esta era los robots escaparon de la celda fabril vallada. El humanoide ASIMO de Honda, presentado en 2000, podía caminar y subir escaleras; el Roomba de iRobot, lanzado en 2002, puso un robot autónomo en millones de hogares ordinarios; y el robusto PackBot de la misma compañía, construido para desactivación de bombas, se desplegó en Irak y Afganistán desde 2002 y más tarde entró en los edificios dañados del reactor de Fukushima en 2011 para medir radiación demasiado peligrosa para las personas. En medicina, la FDA aprobó el sistema da Vinci de Intuitive Surgical para cirugía laparoscópica general en 2000, abriendo una especialidad nueva dentro de la profesión.

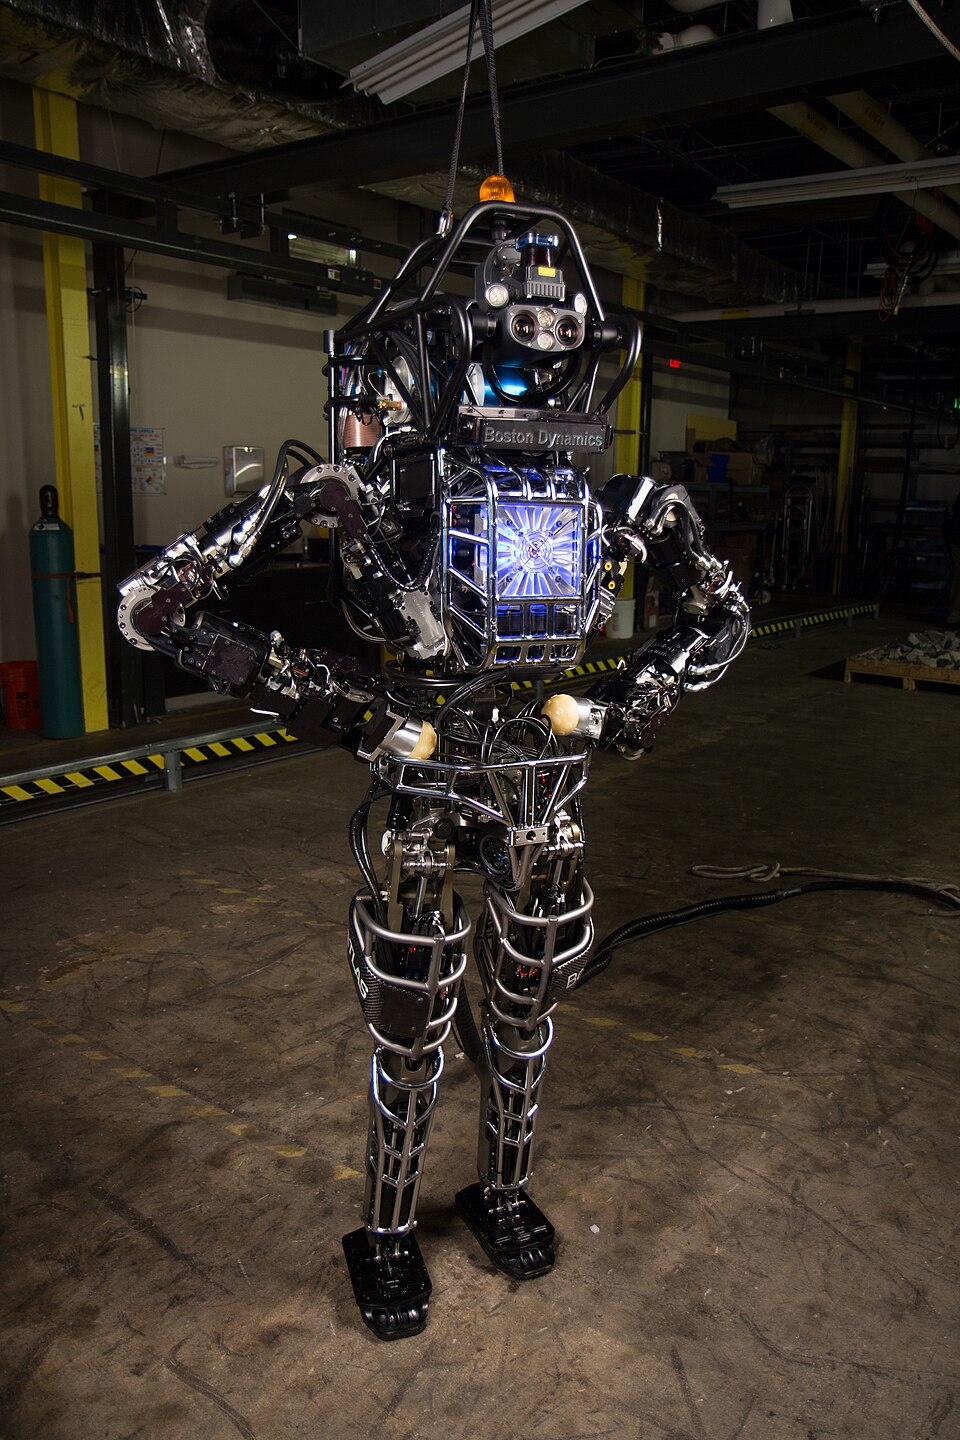
El robot Atlas de Boston Dynamics realizando una maniobra dinámica
DARPA · Public domain · Wikimedia Commons
2010–present

Patas, almacenes y máquinas que aprenden

El BigDog de equilibrio dinámico de Boston Dynamics (2005) y Atlas (desde 2013) convirtieron la locomoción con patas de curiosidad de laboratorio en material de vídeo viral, mientras que la adquisición de Kiva Systems por Amazon en 2012, más tarde rebautizada Amazon Robotics, hizo de los robots móviles de almacén una parte estándar de la logística en lugar de una novedad. El aprendizaje automático remodeló la percepción y, cada vez más, el propio control, permitiendo a los robots aprender a agarrar objetos desconocidos a partir de datos de entrenamiento en lugar de reglas codificadas a mano. A principios de los años 2020, una oleada de startups de robots humanoides bien financiadas —Figure, Agility Robotics y el programa Optimus de Tesla entre ellas— apostó a que un robot caminante y de agarre de propósito general, no otro brazo de una sola tarea, era el próximo gran producto del campo.

Lo que este oficio reemplazó

Oficios vecinos que ya no existen — absorbidos, automatizados o regulados fuera.

Programador por lead-through con teach pendant

1960s–1990s

Los primeros robots industriales como Unimate se programaban por un especialista que agarraba físicamente el brazo y lo guiaba por los movimientos exactos que exigía un trabajo, grabando la trayectoria en un tambor magnético para reproducirla. La programación offline vinculada a CAD y el software de simulación, estándar en los años noventa, trasladaron ese trabajo del suelo de la fábrica a una pantalla.

Programador de cinta NC

1950s–1980s

Las primeras máquinas-herramienta de control numérico, antepasados directos del control de movimiento robótico, se programaban perforando instrucciones en rollos de cinta de papel, un proceso lento en el que los especialistas se formaban durante años. El software de fabricación asistida por ordenador de los años setenta y ochenta permitió a los ingenieros generar código de máquina directamente desde un modelo CAD, y el perforador de cinta desapareció de los talleres.

Fabricante de utillajes y fijaciones

1900s–1980s

Las fábricas empleaban antaño a utilleros que construían a mano plantillas y fijaciones metálicas a medida para sujetar cada pieza en posición exacta para el ensamblaje, porque ni un humano ni una máquina temprana podían localizar una pieza de forma fiable por sí solos. Las pinzas robóticas guiadas por visión, generalizadas en los años ochenta, permitieron a los robots encontrar y agarrar piezas directamente, y el oficio de construir fijaciones a medida se redujo a una especialidad en lugar de una necesidad de toda la fábrica.

Oficios que desaparecieron →

Casi cada salto de esta historia sigue el mismo patrón en dos pasos: una idea demostrada en un laboratorio o una oficina de patentes, luego escalada por el país que construyó la capacidad industrial para fabricarla de forma barata y fiable —Estados Unidos inventó el robot industrial y Japón lo hizo ordinario.

El auge de los robots humanoides de los años 2020 es el último intento de repetir ese patrón con una máquina genuinamente de propósito general en lugar de otro brazo de una sola tarea, y sigue siendo una apuesta abierta: la robótica se ha descrito como a una década de un robot de propósito general durante varias décadas seguidas.

Profesiones similares

Vecinos más cercanos en el perfil de seis puntuaciones, no solo el mismo campo.

Seguir explorando

Seguir explorando

Más en Ingeniería y tecnología

💻

Ingeniero de software

Escribe, prueba y mantiene el código que sostiene la vida moderna — y es una de las primeras profesiones que ve cómo la IA automatiza su propio trabajo diario.

Resistente a la IA 35
🤖

Investigador en IA

Diseña y prueba los algoritmos detrás de la inteligencia de máquina, en un campo que ahora corre a automatizar una parte creciente de su propio proceso de investigación.

Resistente a la IA 50
🛰️

Ingeniero aeroespacial

Diseña, analiza y certifica los aviones, cohetes y naves espaciales que se elevan del suelo, trabajando con márgenes de seguridad que no dejan margen a la improvisación.

Resistente a la IA 74
🌉

Ingeniero civil

La profesión que convierte ríos, roca y gravedad en puentes, carreteras y agua potable: el oficio silencioso que sostiene la civilización desde Imhotep.

Resistente a la IA 72
🔌

Ingeniero de semiconductores

Diseña y fabrica los transistores que hay dentro de cada ordenador, teléfono y arma, con máquinas tan precisas que solo unas pocas fábricas en la Tierra pueden operarlas.

Resistente a la IA 60
🔐

Especialista en ciberseguridad

Protege sistemas, datos y personas encontrando, previniendo y respondiendo a ataques digitales.

Resistente a la IA 63
📦

Ingeniero MLOps

Crea los sistemas que entrenan, implementan, monitorean y gobiernan modelos de aprendizaje automático en producción.

Resistente a la IA 54
🌬️

Ingeniero en Energías Renovables

Diseña, construye y mejora sistemas eólicos, solares, de almacenamiento y de red que convierten los recursos renovables en electricidad confiable.

Resistente a la IA 72