Skip to content Saltar a una seccion

🦾Los grandes

Ingeniero en robótica · Diseña las máquinas que perciben, deciden y actúan en el mundo físico, donde el problema difícil nunca fue la inteligencia sino el mundo mismo.

De un vistazo
Intensidad de puntuacion

Las celdas mas oscuras marcan una puntuacion mas alta en ese indicador.

Ultima revision Fuentes y creditosCréditos de mediosMetodología

Respuestas rapidas

¿Qué hace realmente un ingeniero en robótica día a día?

La mayoría se especializa en una capa del sistema —diseño mecánico, control embebido, percepción o arquitectura de software— y pasa el tiempo en CAD o código, sometiendo el robot a pruebas repetidas y depurando por qué una articulación se desvía o una cámara malinterpreta una estantería. Muy poco del trabajo es dramático; la mayor parte es prueba paciente y repetida sobre hardware real.

¿Necesito un título específico en robótica para ser ingeniero en robótica?

No. La mayoría de los ingenieros en robótica en activo tienen un título en ingeniería mecánica, eléctrica o informática, no un grado dedicado a robótica, porque los programas autónomos de robótica o mecatrónica son aún bastante nuevos y menos comunes que las disciplinas centrales. Un sólido historial de proyectos prácticos —un equipo de competición, un laboratorio de investigación, un prototipo propio— importa tanto como la carrera del diploma.

¿Cuál es la diferencia entre robótica e IA?

La IA trata de la toma de decisiones —reconocer un objeto, planificar una ruta, elegir una acción— y puede ejecutarse por completo dentro de un ordenador. La robótica trata de actuar sobre esa decisión en el mundo físico: mover un motor con precisión, agarrar sin aplastar, mantener el equilibrio. Un robot suele necesitar ambas, pero la pericia distintiva del ingeniero en robótica es la mitad física, la que falla por razones que ningún modelo de IA predice.

¿Está la ingeniería robótica en riesgo por la IA?

Partes sí: la percepción, la planificación de movimiento e incluso cierta exploración de diseño mecánico se automatizan o aceleran cada vez más con herramientas de IA. Lo que resiste a la automatización es la depuración física: averiguar por qué un robot real se comporta distinto de su modelo, y la responsabilidad por una máquina que puede herir a alguien si un juicio es erróneo. La IA está cambiando las herramientas, aún no eliminando el empleo.

¿Cuánto ganan los ingenieros en robótica?

Varía mucho según el país y el sector. En Estados Unidos la mediana ronda los 105.000–110.000 dólares al año; en Alemania un ingeniero a mitad de carrera suele ganar entre 55.000 y 75.000 euros; en Japón y Corea del Sur los salarios son menores en dólares pese al dominio de esos países en la fabricación de robots industriales. Los puestos senior en startups de robots humanoides pagan bastante por encima de estas medianas.

¿Qué industrias contratan de verdad a ingenieros en robótica?

La automoción y la fabricación electrónica siguen siendo los mayores empleadores por volumen, con brazos para soldadura, pintura y ensamblaje. La automatización de almacenes y logística, la robótica quirúrgica, la agricultura y un sector de robots humanoides en rápido crecimiento son los que más contratan en los años 2020, junto a aplicaciones de defensa como robots antiexplosivos que usan ingeniería similar desde los 2000.

Abrir lab comparar

Compartir esta página

El canon de la ingeniería robótica pasa por una breve lista de países que industrializaron la idea más rápido —Estados Unidos, que inventó el robot industrial, y Japón, que construyó más que ningún otro lugar—, con una ampliación a finales de siglo hacia la robótica con patas, social y androide que reabrió la pregunta de para qué sirve siquiera un robot.

Las ocho personas aquí abarcan varios países y más de medio siglo, desde un inventor que conoció a su socio de negocios en una fiesta de cóctel hasta un profesor que construye androides modelados a partir de su propio rostro.

El podio de todos los tiempos

🥈
Joseph Engelberger
United States
2
🥇
George Devol
United States
1
🥉
Ichiro Kato
Japan
3

“Una patente es solo papel hasta que alguien con gusto por la idea de ciencia ficción decide venderla.”
George Devol

Los ocho que llegaron a la cima

1

George Devol

United States · 1912–2011

Inventor de Unimate, el primer robot industrial programable, patentado en 1954 e instalado en General Motors en 1961: el único dispositivo que convirtió la robótica de ciencia ficción en herramienta de fabricación, aunque siguió siendo mucho menos famoso que su socio de negocios.

La anécdota

En 1956, el ingeniero Joseph Engelberger entabló conversación con Devol en una fiesta de cóctel tras enterarse de su solicitud de patente de 1954 para un brazo mecánico reprogramable; ambos eran fans de las historias de robots de Isaac Asimov, y la conversación llevó directamente a fundar Unimation, la compañía que construyó y vendió el primer Unimate cinco años después.

“Una patente es solo papel hasta que alguien con gusto por la idea de ciencia ficción decide venderla.”
Patente Unimate presentada
1954
Unimation fundada
1956
Años hasta la primera venta de Unimate
~5 yrs
2

Joseph Engelberger

United States · 1925–2015

Cofundó Unimation en 1956 para comercializar el brazo robot de Devol, vendió el primer Unimate a General Motors en 1961 y pasó décadas promoviendo la robótica industrial y de servicio con tanta insistencia que el máximo honor del campo, el Engelberger Robotics Award, lleva su nombre.

La anécdota

En 1966, Engelberger llevó un brazo Unimate a The Tonight Show Starring Johnny Carson, donde sirvió una cerveza, metió una bola de golf y dirigió la orquesta del estudio en directo: una acción publicitaria que presentó a millones de espectadores de televisión estadounidenses la idea de un robot industrial en funcionamiento por primera vez.

“Vender una máquina genuinamente nueva exige tanto espectáculo como ingeniería.”

Primer Unimate vendido a GM
1961
Engelberger Robotics Award establecido
1977
Años al frente de Unimation
~20 yrs
3

Ichiro Kato

Japan · 1925–1994

Dirigió el laboratorio de la Universidad de Waseda que construyó WABOT-1 en 1973, el primer robot humanoide a escala completa capaz de caminar, agarrar objetos y conversar, y luego WABOT-2 en 1984, que podía leer partituras y tocar un teclado: fundando la tradición japonesa de robótica humanoide.

La anécdota

En su debut de 1984, WABOT-2 se sentó ante un órgano electrónico, leyó con un «ojo» de cámara una partitura colocada delante y tocó el acompañamiento de una canción mientras un cantante humano interpretaba a su lado: una demostración que el laboratorio de Kato diseñó específicamente para mostrar a un robot manejando una tarea hecha para sentidos humanos y ritmo humano, no para repetición industrial.

“Construye robots que encuentren a las personas en tareas humanas: no solo eficientes, comprensibles.”

WABOT-1 presentado
1973
WABOT-2 presentado
1984
Años al frente del laboratorio de robótica de Waseda
~25 yrs
4
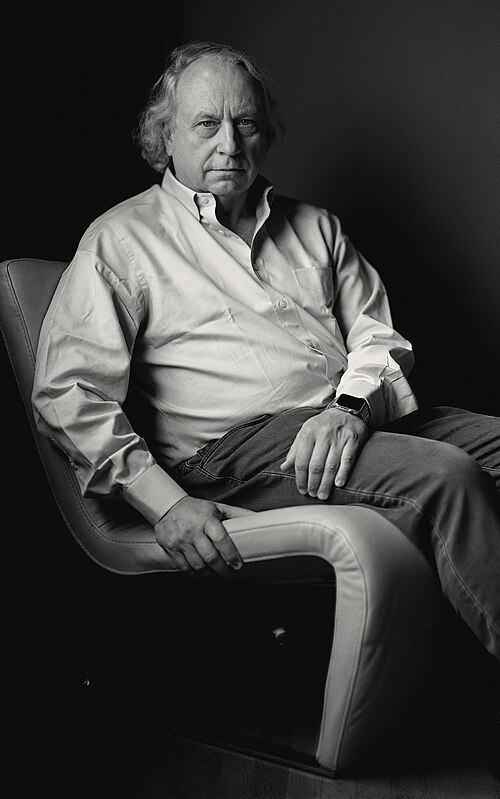
Fotografía de Rodney Brooks Christopher Michel · CC BY-SA 4.0

Rodney Brooks

Australia / United States · b. 1954

Profesor del MIT cuyos artículos de 1986 sobre la arquitectura de subsumpción argumentaron que los robots no necesitan un modelo interno del mundo para actuar, solo comportamientos reactivos en capas: una rebelión contra la IA simbólica que remodeló la robótica móvil, y luego cofundó iRobot en 1990 y Rethink Robotics en 2008.

La anécdota

Brooks tituló un artículo muy leído de 1990 «Elephants Don't Play Chess», argumentando que un elefante navega una jungla con brillantez sin construir nunca un modelo simbólico del mundo como hacían los programas de IA que jugaban al ajedrez: una provocación dirigida de lleno al paradigma de investigación dominante del campo, lanzada por alguien cuyos propios diseños de robots reactivos aún se descartaban ampliamente, en aquella época, como juguetes.

“La teoría dominante de un campo merece un ataque directo si tus máquinas pueden navegar mejor que ella.”

Artículo de subsumpción publicado
1986
iRobot cofundada
1990
Baxter de Rethink Robotics presentado
2012
5
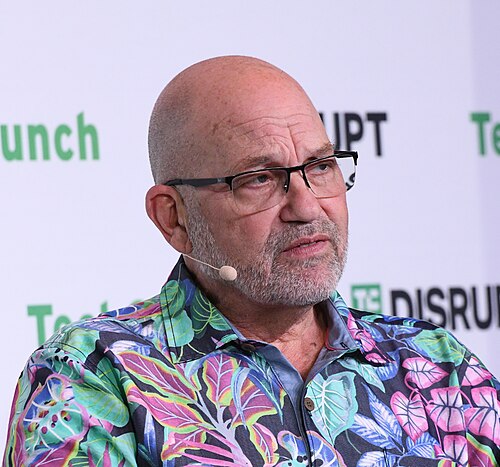
Fotografía de Marc Raibert TechCrunch · CC BY 2.0

Marc Raibert

United States · b. 1949

Construyó las máquinas saltadoras y corredoras del Leg Lab del MIT a lo largo de los años ochenta y luego fundó Boston Dynamics en 1992, cuyos robots BigDog, Atlas y Spot se convirtieron en las demostraciones más reconocidas del campo de equilibrio dinámico y locomoción con patas.

La anécdota

El primer robot saltador de una sola pata de Raibert en el MIT a principios de los ochenta podía equilibrarse y saltar a través de una habitación con un algoritmo de control lo bastante simple para ejecutarse en los ordenadores primitivos de la época, prueba de que el equilibrio dinámico no exigía modelar exhaustivamente cada detalle físico: una intuición que moldeó tres décadas de máquinas con patas de Boston Dynamics.

“Un principio de control simple, demostrado en la versión más pequeña de un problema, escala más lejos que la complejidad.”

Boston Dynamics fundada
1992
BigDog presentado
2005
Demo de mortal atrás de Atlas
2017
6
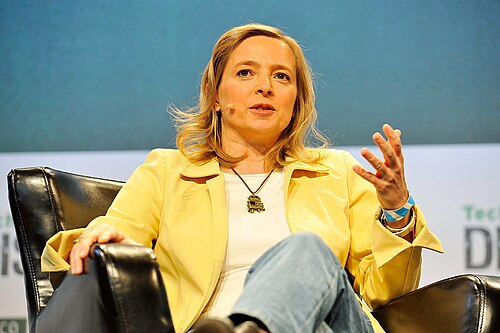
Fotografía de Helen Greiner SAN FRANCISCO, CA - SEPTEMBER 21: CEO of CyPhy Works Helen Greiner speaks onstage during day one of TechCrunch Disrupt SF 2015 at Pier 70 on September 21, 2015 in San Francisco, California. (Photo by Steve Jennings/Getty Images for TechCrunch) · CC BY 2.0

Helen Greiner

United Kingdom / United States · b. 1967

Cofundó iRobot en 1990 con Rodney Brooks y Colin Angle, impulsó el desarrollo del robot militar PackBot usado para desactivación de bombas en Irak y Afganistán y en Fukushima, y llevó el Roomba a convertirse en el primer robot en millones de hogares ordinarios.

La anécdota

Tras el accidente nuclear de Fukushima Daiichi de marzo de 2011, los PackBot de iRobot —construidos originalmente para desactivación de bombas y reconocimiento en el campo de batalla— estuvieron entre los primeros robots enviados a los edificios dañados del reactor para medir niveles de radiación demasiado peligrosos para trabajadores humanos, un uso para el que el equipo de Greiner no había diseñado el robot pero que su diseño robusto y teleoperado hizo posible.

“Construye un robot lo bastante robusto y general, y acabará haciendo trabajos para los que nunca lo diseñaste.”

iRobot cofundada
1990
Roomba lanzado
2002
PackBot desplegado en Afganistán
2002
7

Cynthia Breazeal

United States · b. 1967

Investigadora del MIT Media Lab que construyó Kismet a finales de los noventa, uno de los primeros robots diseñados para leer y mostrar expresión emocional humana, fundando el campo de la robótica social y lanzando más tarde el robot doméstico Jibo en 2014.

La anécdota

Como estudiante de doctorado en el laboratorio de Brooks, Breazeal construyó Kismet con orejas, cejas y ojos expresivos que podían abrirse, inclinarse y desplazarse para imitar curiosidad, sorpresa o fatiga puramente mediante movimiento mecánico y contacto visual seguido por cámara: un robot diseñado no para completar una tarea sino para sostener un intercambio social creíble, una dirección de investigación que los colegas consideraron al principio una distracción de la robótica «de verdad».

“El trabajo de un robot a veces es ser comprendido por una persona, no solo completar una tarea.”

Kismet construido en el MIT
1997–2000
Jibo presentado
2014
Años en el MIT Media Lab
>20 yrs
8

Hiroshi Ishiguro

Japan · b. 1963

Profesor de la Universidad de Osaka que construye robots androides modelados a partir de la apariencia y el movimiento de personas reales, incluido un doble Geminoid de sí mismo en 2006, usando la incomodidad y la fascinación que provocan para estudiar qué hace que un robot se sienta humano… o no.

La anécdota

Ishiguro construyó Geminoid HI-1, un androide modelado a partir de su propio rostro, voz y maneras, y lo usó para teleoperar clases y reuniones desde una ubicación remota mientras su propia efigie se sentaba en la sala; se dice que estudiantes y colegas se sentían incómodos manteniendo conversaciones con él, inseguros de si tratar a la máquina como Ishiguro mismo o como un objeto.

“El robot más útil para estudiar la percepción humana puede ser uno deliberadamente inquietante.”

Geminoid HI-1 presentado
2006
Proyecto androide Erica
2015
Años investigando ciencia androide
>20 yrs

Las barras se escalan respecto al líder de esta lista.

Laboratorio comparativo

Activa o apaga nombres: cada barra se reescala al líder de tu selección.

5 / 8

El debate

Si George Devol o Joseph Engelberger merecen el título de «padre de la robótica» es un desacuerdo real y en curso: Devol tenía la patente fundacional, pero Engelberger construyó la compañía, vendió la primera máquina y pasó décadas promoviendo el campo —por eso el máximo honor de la industria lleva el nombre del promotor y no el del inventor.

La arquitectura de subsumpción de Rodney Brooks, que argumentaba que los robots no necesitan un modelo interno del mundo, sigue siendo controvertida dentro del campo: produjo robots reactivos, rápidos y baratos como los primeros Roomba, pero la mayoría de los robots modernos —incluidos los diseños posteriores del propio Brooks— mezclan control reactivo con la planificación y el modelado del mundo que sus artículos de 1986 se proponían rechazar.

Profesiones similares

Vecinos más cercanos en el perfil de seis puntuaciones, no solo el mismo campo.

Seguir explorando

Seguir explorando

Más en Ingeniería y tecnología

💻

Ingeniero de software

Escribe, prueba y mantiene el código que sostiene la vida moderna — y es una de las primeras profesiones que ve cómo la IA automatiza su propio trabajo diario.

Resistente a la IA 35
🤖

Investigador en IA

Diseña y prueba los algoritmos detrás de la inteligencia de máquina, en un campo que ahora corre a automatizar una parte creciente de su propio proceso de investigación.

Resistente a la IA 50
🛰️

Ingeniero aeroespacial

Diseña, analiza y certifica los aviones, cohetes y naves espaciales que se elevan del suelo, trabajando con márgenes de seguridad que no dejan margen a la improvisación.

Resistente a la IA 74
🌉

Ingeniero civil

La profesión que convierte ríos, roca y gravedad en puentes, carreteras y agua potable: el oficio silencioso que sostiene la civilización desde Imhotep.

Resistente a la IA 72
🔌

Ingeniero de semiconductores

Diseña y fabrica los transistores que hay dentro de cada ordenador, teléfono y arma, con máquinas tan precisas que solo unas pocas fábricas en la Tierra pueden operarlas.

Resistente a la IA 60
🔐

Especialista en ciberseguridad

Protege sistemas, datos y personas encontrando, previniendo y respondiendo a ataques digitales.

Resistente a la IA 63
📦

Ingeniero MLOps

Crea los sistemas que entrenan, implementan, monitorean y gobiernan modelos de aprendizaje automático en producción.

Resistente a la IA 54
🌬️

Ingeniero en Energías Renovables

Diseña, construye y mejora sistemas eólicos, solares, de almacenamiento y de red que convierten los recursos renovables en electricidad confiable.

Resistente a la IA 72