Skip to content Aller a une section

🦾Origins & Evolution

Ingénieur en robotique · Conçoit les machines qui perçoivent, décident et agissent dans le monde physique — où le vrai défi n'a jamais été l'intelligence, mais le monde lui-même.

D’un coup d’oeil
Chronologie

Jalons dans l'ordre. C'est l'histoire, pas une grille hebdomadaire.

1921 R.U.R. de Čapek invente « robot »1954 Devol brevette le manipulateur programmable1961 Unimate entre en service chez General Motors1969 Le Stanford Arm est conçu pour le contrôle informatique1973 WABOT-1, le premier humanoïde grandeur nature1978 Le bras PUMA fixe le modèle industriel1985 La première chirurgie assistée par robot1986 Brooks publie l'architecture par subsomption2000 Le robot chirurgical da Vinci est homologué2012 Amazon rachète Kiva Systems pour 775 millions de dollars
  1. R.U.R. de Čapek invente « robot »
  2. Devol brevette le manipulateur programmable
  3. Unimate entre en service chez General Motors
  4. Le Stanford Arm est conçu pour le contrôle informatique
  5. WABOT-1, le premier humanoïde grandeur nature
  6. Le bras PUMA fixe le modèle industriel
  7. La première chirurgie assistée par robot
  8. Brooks publie l'architecture par subsomption
  9. Le robot chirurgical da Vinci est homologué
  10. Amazon rachète Kiva Systems pour 775 millions de dollars
Intensite des scores

Plus la case est foncee, plus le score de cet indicateur est eleve.

Derniere relecture Sources et creditsCrédits médiasMéthodologie

Reponses courtes

Que fait concrètement un ingénieur en robotique au quotidien ?

La plupart se spécialisent dans une couche du système — conception mécanique, contrôle embarqué, perception ou architecture logicielle — et passent leur temps en CAO ou en code, soumettant le robot à des tests répétés et déboguant pourquoi une articulation dérive ou une caméra lit mal une étagère. Très peu du travail est spectaculaire ; l'essentiel consiste en des essais patients et répétés sur du matériel réel.

Faut-il un diplôme spécifique en robotique pour devenir ingénieur en robotique ?

Non. La plupart des ingénieurs en robotique en activité détiennent un diplôme en génie mécanique, électrique ou informatique plutôt qu'un cursus dédié à la robotique, car les programmes autonomes de robotique ou de mécatronique restent relativement récents et moins répandus que les disciplines fondamentales. Un solide historique de projets pratiques — une équipe de compétition, un laboratoire de recherche, une construction personnelle — compte autant que la filière inscrite sur le diplôme.

Quelle est la différence entre robotique et IA ?

L'IA concerne la prise de décision — reconnaître un objet, planifier un trajet, choisir une action — et peut s'exécuter entièrement dans un ordinateur. La robotique concerne l'action de cette décision dans le monde physique : déplacer un moteur avec précision, saisir sans écraser, rester en équilibre. Un robot a généralement besoin des deux, mais l'expertise propre de l'ingénieur en robotique est la moitié physique, celle qui échoue pour des raisons qu'aucun modèle d'IA ne prévoit.

L'ingénierie robotique est-elle menacée par l'IA ?

En partie, oui — la perception, la planification de mouvement et même certaines explorations de conception mécanique sont de plus en plus automatisées ou accélérées par des outils d'IA. Ce qui résiste à l'automatisation, c'est le débogage physique : comprendre pourquoi un robot réel se comporte différemment de son modèle, et la responsabilité pour une machine qui peut blesser quelqu'un si un jugement est erroné. L'IA change les outils, sans supprimer encore le métier.

Combien gagnent les ingénieurs en robotique ?

Cela varie fortement selon le pays et le secteur. Aux États-Unis, la médiane se situe autour de 105 000–110 000 dollars par an ; en Allemagne, un ingénieur à mi-carrière gagne typiquement 55 000–75 000 euros ; au Japon et en Corée du Sud, les salaires restent plus bas en dollars malgré la domination de ces pays dans la fabrication de robots industriels. Les postes seniors dans les startups de robots humanoïdes paient nettement au-dessus de ces médianes.

Quelles industries embauchent réellement des ingénieurs en robotique ?

L'automobile et l'électronique restent les plus grands employeurs en volume, avec des bras pour soudure, peinture et assemblage. L'automatisation des entrepôts et de la logistique, la robotique chirurgicale, l'agriculture et un secteur de robots humanoïdes en forte croissance recrutent le plus agressivement dans les années 2020, aux côtés d'applications de défense comme les robots de déminage qui utilisent une ingénierie similaire depuis les années 2000.

Ouvrir le lab comparer

Partager cette page

L'ingénierie robotique est une profession jeune, construite presque entièrement de mémoire vive. Son idée fondatrice est une pièce de théâtre des années 1920 sur des ouvriers fabriqués qui se révoltent contre leurs créateurs ; son produit fondateur est un bras d'usine de 1961 qui soulevait des pièces de fonderie incandescentes pour qu'un ouvrier humain n'ait pas à le faire. En une seule vie professionnelle, le domaine est passé d'un nom emprunté à la fiction tchèque à des machines marchant dans des zones sinistrées et assistant à des neurochirurgies.

Deux fils traversent l'histoire ci-dessous : l'invention américaine suivie de l'industrialisation japonaise, et un débat récurrent sur la quantité d'intelligence qu'un robot a réellement besoin d'internaliser par rapport à ce qu'il peut simplement réagir à ce que ses capteurs lui disent, instant par instant. Ces deux fils restent vivants dans les robots conçus aujourd'hui.

Where it began

1961Ewing Township, New Jersey, États-Unis

L'Unimate n° 001 de George Devol, construit par sa société Unimation avec Joseph Engelberger, est installé dans une fonderie sous pression de General Motors pour soulever des pièces métalliques rougeoyantes sorties du moule et les empiler — un travail trop chaud et trop répétitif pour qu'un ouvrier de ligne puisse l'effectuer en sécurité pendant un quart complet. C'est le premier robot à exercer un emploi industriel n'importe où, piloté par un programme stocké sur un tambour magnétique plutôt que par un câblage dédié : le moment où « ingénieur en robotique » est devenu une description d'emploi plutôt qu'une prémisse de science-fiction.

Timeline

1921R.U.R. de Čapek invente « robot »

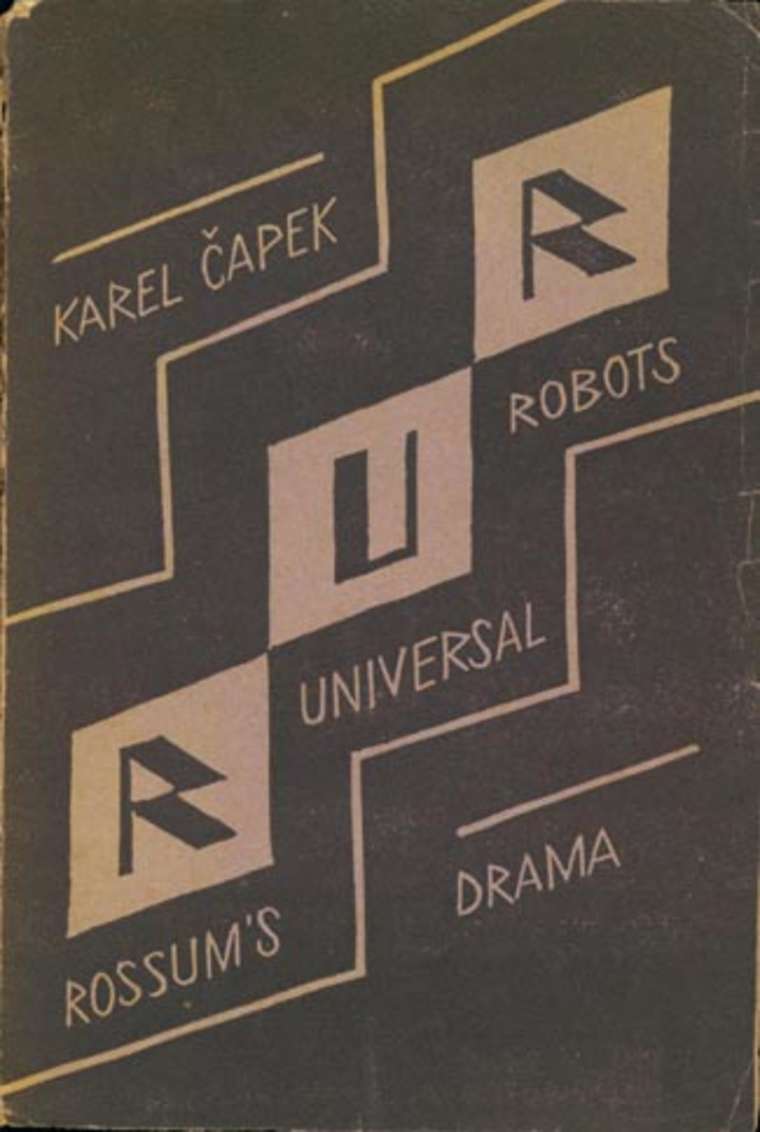
La pièce Rossum's Universal Robots de Karel Čapek est créée à Prague le 25 janvier 1921, introduisant le mot « robot » — inventé par son frère, le peintre Josef Čapek — du tchèque « robota », signifiant travail forcé.

1954Devol brevette le manipulateur programmable

George Devol dépose un brevet pour « Programmed Article Transfer », décrivant un bras robotique reprogrammable contrôlé par des instructions stockées — le concept derrière Unimate, accordé en 1961.

1961Unimate entre en service chez General Motors

Le premier Unimate, construit par la société Unimation de Devol et Joseph Engelberger, est installé dans une fonderie GM du New Jersey, soulevant et empilant des pièces métalliques chaudes — le premier robot industriel sur une ligne de production.

1969Le Stanford Arm est conçu pour le contrôle informatique

Victor Scheinman conçoit le Stanford Arm au laboratoire d'IA de l'université Stanford, le premier bras robotique construit spécifiquement pour le contrôle informatique plutôt qu'adapté de machines industrielles.

1973WABOT-1, le premier humanoïde grandeur nature

Le laboratoire d'Ichiro Kato à l'université Waseda de Tokyo achève WABOT-1, le premier robot humanoïde grandeur nature, capable de marcher, saisir des objets avec des capteurs tactiles et tenir une conversation simple en japonais.

1978Le bras PUMA fixe le modèle industriel

Unimation lance le bras PUMA, développé avec General Motors et s'appuyant sur la conception de Scheinman, devenant une plateforme standard de recherche et d'assemblage léger utilisée dans le monde entier pendant deux décennies.

1985La première chirurgie assistée par robot

Des chirurgiens à Long Beach, Californie, utilisent un bras industriel PUMA 200 modifié pour orienter précisément une aiguille lors d'une biopsie cérébrale guidée par scanner — la première utilisation enregistrée d'un robot en salle d'opération.

1986Brooks publie l'architecture par subsomption

Rodney Brooks publie son article sur l'architecture par subsomption au MIT, arguant que les robots n'ont pas besoin de modèle interne du monde pour agir — des comportements réactifs en couches, câblés directement aux capteurs, suffisent — remettant en cause la planification symbolique en IA.

2000Le robot chirurgical da Vinci est homologué

La FDA homologue le système chirurgical da Vinci d'Intuitive Surgical pour les procédures laparoscopiques générales, lançant la première plateforme de robotique chirurgicale largement adoptée.

2012Amazon rachète Kiva Systems pour 775 millions de dollars

Amazon acquiert le fabricant de robotique d'entrepôt Kiva Systems et déploie ses robots mobiles transportant des étagères dans ses centres de fulfillment, rebaptisés plus tard Amazon Robotics — le moment où la robotique d'entrepôt est devenue mainstream.

The eras

Une scène d'une production théâtrale de R.U.R., la pièce de 1921 qui a introduit le mot robot
Unknown author Unknown author · Public domain · Wikimedia Commons
1920–1960

Robots sur le papier, dans la fiction et dans les brevets

Pendant quatre décennies, « robot » existait surtout comme idée. La pièce de 1921 de Karel Čapek imaginait des ouvriers fabriqués se révoltant contre leurs créateurs ; les Trois Lois de la robotique d'Isaac Asimov, introduites dans sa nouvelle « Runaround » de 1942, donnaient à l'idée fictive un cadre éthique des décennies avant qu'une machine en ait besoin. Le travail d'ingénierie réel fut plus discret : les machines-outils à commande numérique du début des années 1950 prouvèrent qu'une machine pouvait suivre un programme stocké au lieu de la main d'un opérateur humain, et le brevet de 1954 de George Devol pour un bras mécanique reprogrammable orienta cette idée vers la manipulation à usage général pour la première fois.
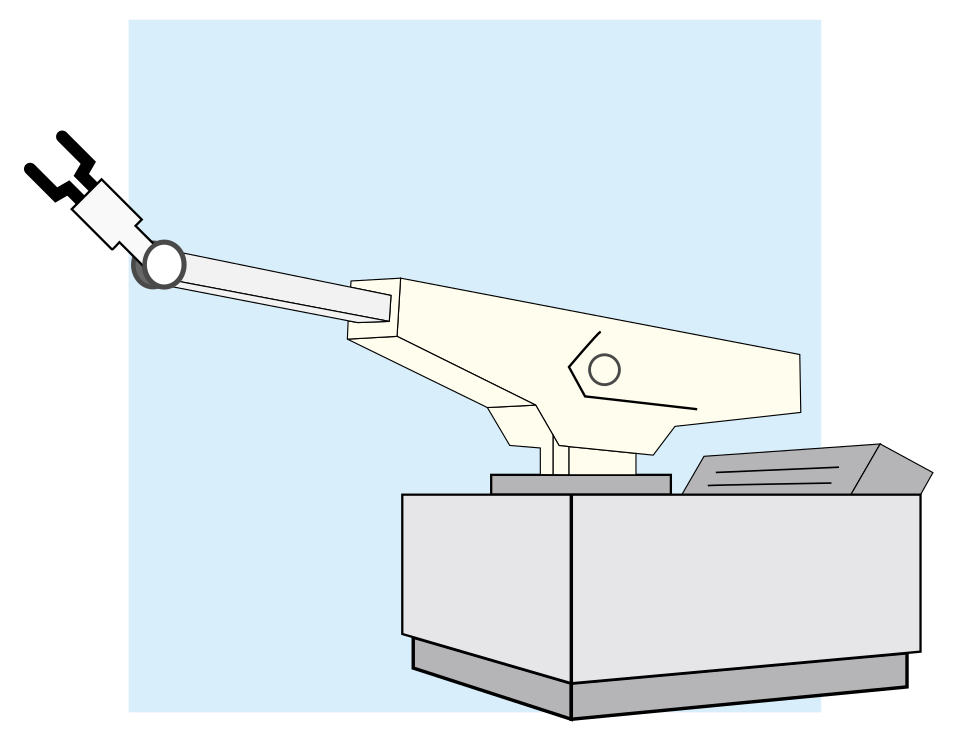
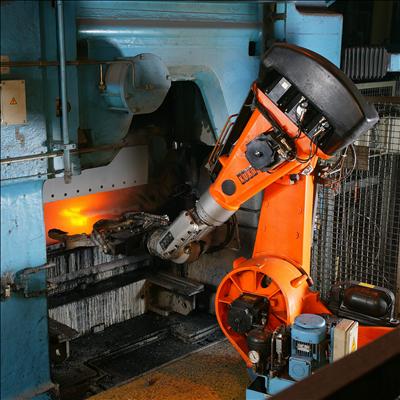
Un bras robot industriel Unimate sur une ligne de production d'usine ancienne
EBatlleP · CC BY-SA 4.0 · Wikimedia Commons
1961–1980

Le bras industriel atteint le sol d'usine

L'Unimate d'Unimation entra en service chez General Motors en 1961, et à la fin des années 1960 l'idée avait traversé le Pacifique : Kawasaki licencia la conception Unimate en 1968 et commença à construire des robots au Japon, qui industrialisa la technologie plus vite et plus profondément que le pays qui l'avait inventée. Le Stanford Arm de Victor Scheinman (1969) et le bras PUMA qui en est issu (1978) déplacèrent la conception de bras robotiques du matériel industriel adapté vers des machines conçues pour le contrôle informatique, fixant le modèle que laboratoires et usines utilisèrent pendant les deux décennies suivantes.

Bras robot industriels soudant des carrosseries sur une chaîne de montage automobile
KUKA Roboter GmbH, Bachmann · Public domain · Wikimedia Commons
1980–1995

L'économie robotique du Japon et une rébellion dans les laboratoires

Tout au long des années 1980, le Japon construisit et installa plus de robots industriels que le reste du monde réuni, Fanuc, Yaskawa et Kawasaki transformant l'automobile et l'électronique en le plus grand employeur du domaine. Parallèlement, une réaction académique germait contre les robots « pensants » ambitieux, dotés d'un modèle interne, qui échouaient surtout à quitter le laboratoire : les articles de 1986 de Rodney Brooks sur l'architecture par subsomption arguaient qu'un comportement simple et réactif, câblé directement aux capteurs, pouvait naviguer le monde réel mieux qu'un robot raisonnant sur une carte symbolique, un débat qui remodela la conception des robots mobiles pendant la décennie suivante.

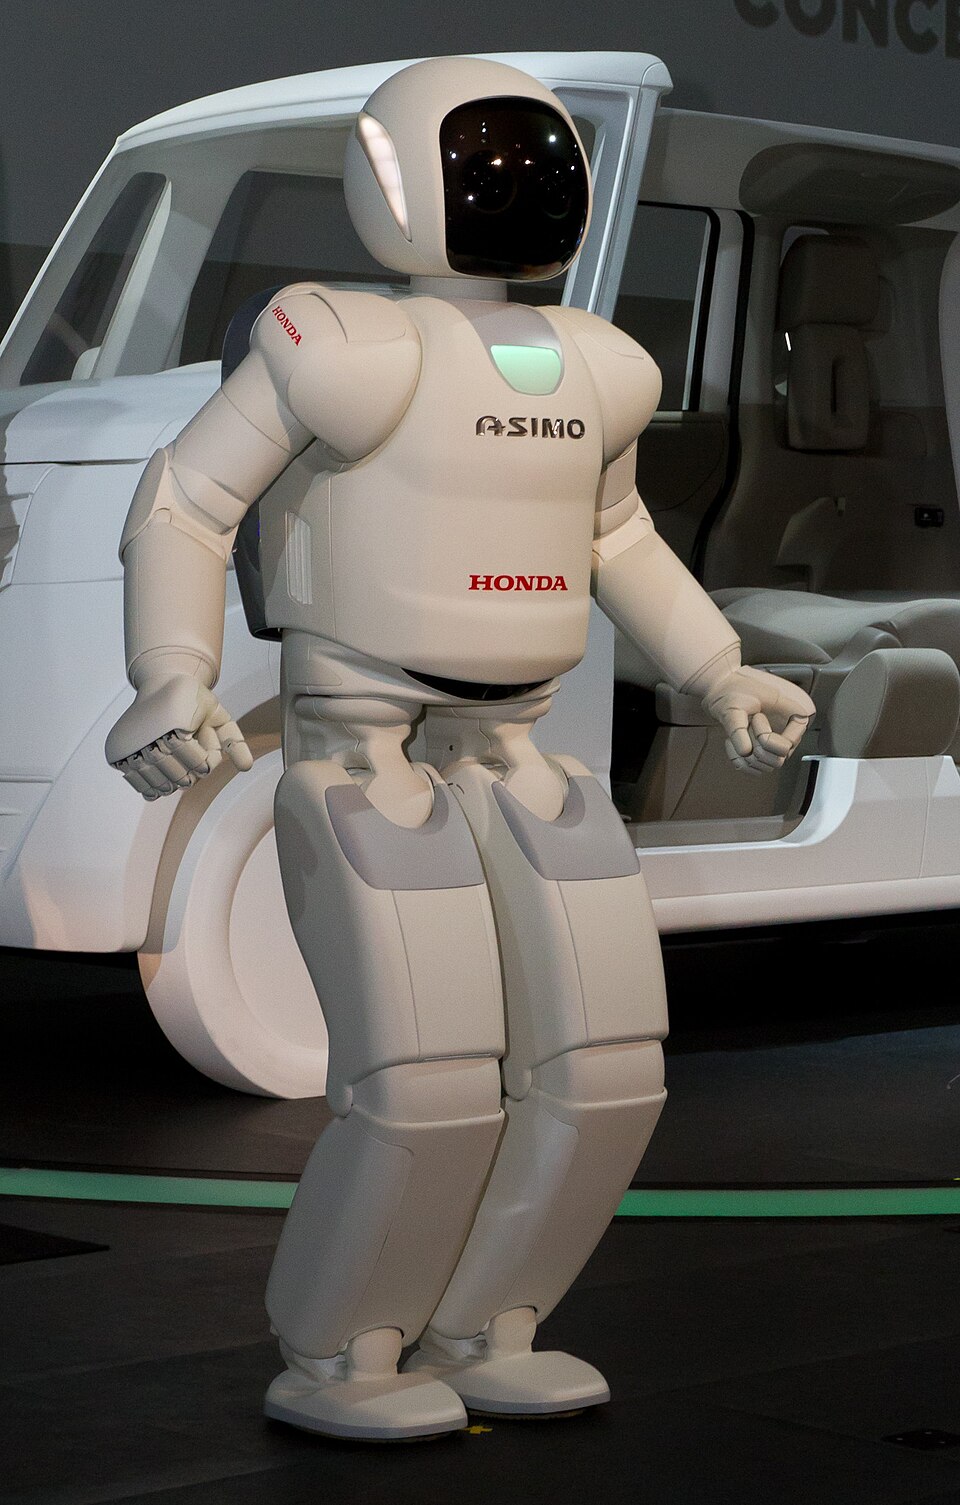
Le robot humanoïde ASIMO de Honda en exposition
Morio · CC BY-SA 3.0 · Wikimedia Commons
1995–2010

Les robots quittent le sol d'usine

Les robots passèrent cette époque à s'échapper de la cellule d'usine clôturée. L'humanoïde ASIMO de Honda, dévoilé en 2000, pouvait marcher et monter des escaliers ; le Roomba d'iRobot, lancé en 2002, mit un robot autonome dans des millions de foyers ordinaires ; et le robuste PackBot de la même société, conçu pour le déminage, fut déployé en Irak et en Afghanistan à partir de 2002, puis envoyé dans les bâtiments endommagés du réacteur de Fukushima en 2011 pour mesurer une radioactivité trop dangereuse pour les humains. En médecine, la FDA homologua le système da Vinci d'Intuitive Surgical pour la chirurgie laparoscopique générale en 2000, ouvrant une nouvelle spécialité au sein de la profession.

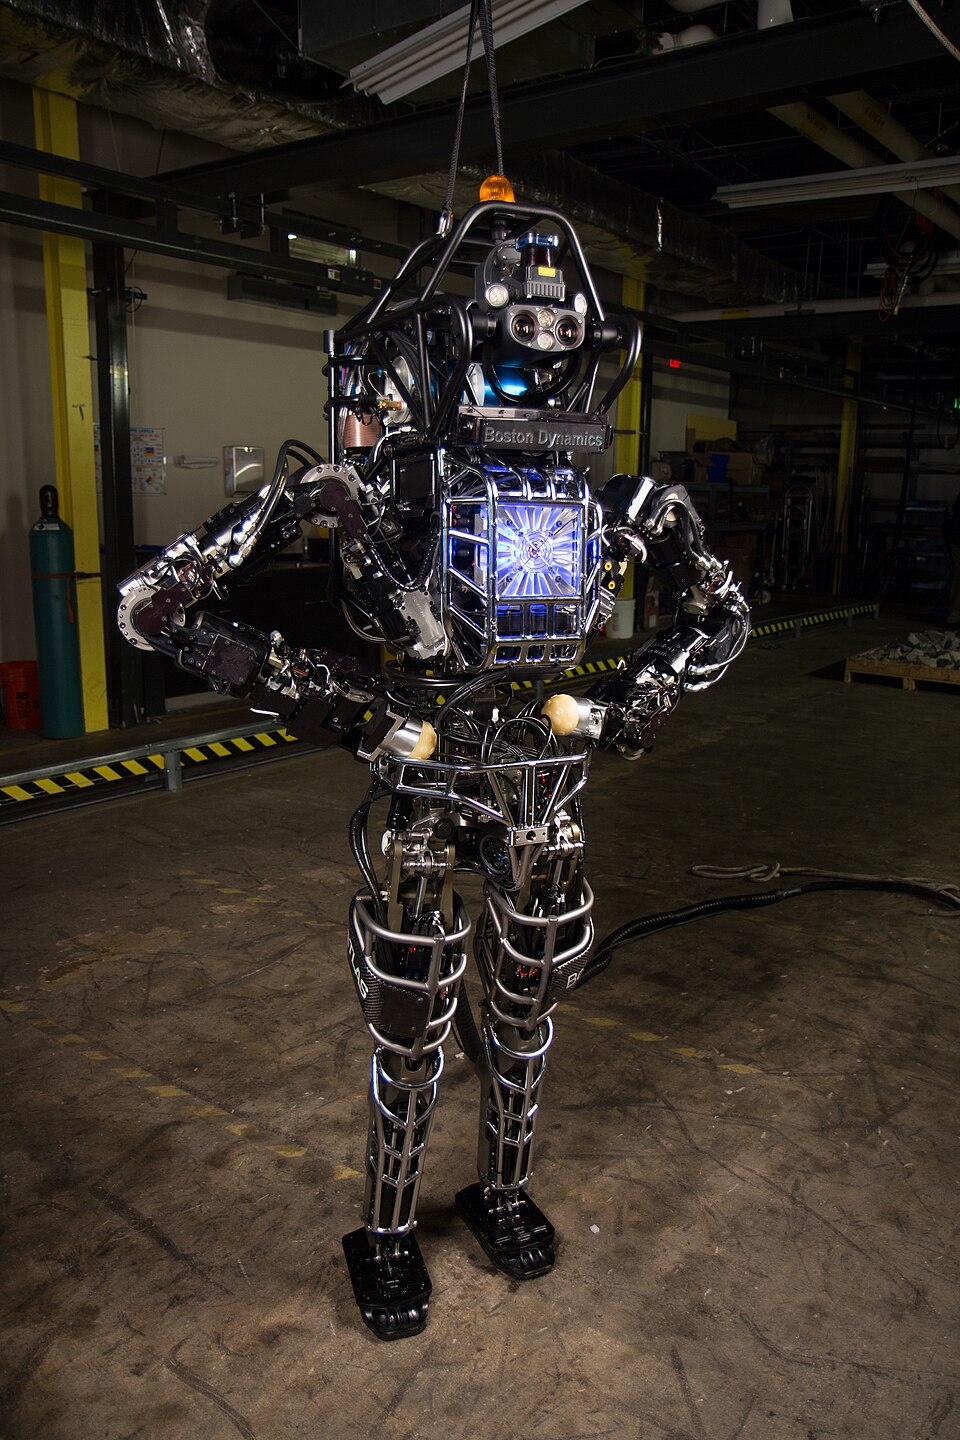
Le robot Atlas de Boston Dynamics effectuant une manœuvre dynamique
DARPA · Public domain · Wikimedia Commons
2010–présent

Jambes, entrepôts et machines qui apprennent

Le BigDog à équilibre dynamique de Boston Dynamics (2005) et Atlas (depuis 2013) transformèrent la locomotion bipède d'une curiosité de laboratoire en matériel vidéo viral, tandis que l'acquisition de Kiva Systems par Amazon en 2012, rebaptisée Amazon Robotics, fit des robots mobiles d'entrepôt une composante standard de la logistique plutôt qu'une nouveauté. L'apprentissage automatique remodela la perception et, de plus en plus, le contrôle lui-même, permettant aux robots d'apprendre à saisir des objets inconnus à partir de données d'entraînement plutôt que de règles codées à la main. Au début des années 2020, une vague de startups de robots humanoïdes bien financées — Figure, Agility Robotics et le programme Optimus de Tesla parmi elles — parièrent qu'un robot généraliste marchant et saisissant, et non un autre bras monotâche, était le prochain grand produit du domaine.

What this job replaced

Neighbouring trades that no longer exist — absorbed, automated or regulated away.

Programmeur par apprentissage au pendant

1960s–1990s

Les premiers robots industriels comme Unimate étaient programmés par un spécialiste qui saisissait physiquement le bras et le guidait à travers les mouvements exacts qu'un travail exigeait, enregistrant la trajectoire sur un tambour magnétique pour relecture. La programmation hors ligne liée à la CAO et les logiciels de simulation, standard dans les années 1990, déplacèrent ce travail du sol d'usine vers un écran.

Programmeur de bande NC

1950s–1980s

Les premières machines-outils à commande numérique, ancêtres directs du contrôle de mouvement robotique, étaient programmées en perforant des instructions sur des rouleaux de bande papier, un processus lent pour lequel des spécialistes se formaient pendant des années. Les logiciels de fabrication assistée par ordinateur des années 1970 et 1980 permirent aux ingénieurs de générer du code machine directement à partir d'un modèle CAO, et la perforatrice de bande disparut des ateliers.

Fabricant de gabarits et de montages

1900s–1980s

Les usines employaient autrefois des outilleurs qui construisaient à la main des gabarits et montages métalliques sur mesure pour maintenir chaque pièce en position exacte pour l'assemblage, car ni un humain ni une machine précoce ne pouvaient localiser une pièce de façon fiable seuls. Les pinces robotiques guidées par vision, généralisées dans les années 1980, permirent aux robots de trouver et saisir des pièces directement, et le métier de fabrication de montages sur mesure se réduisit à une spécialité plutôt qu'à une nécessité à l'échelle de l'usine.

Trades that vanished →

Presque chaque saut de cette histoire suit le même schéma en deux temps : une idée prouvée en laboratoire ou au bureau des brevets, puis mise à l'échelle par le pays qui construisit la capacité industrielle pour la fabriquer bon marché et de façon fiable — les États-Unis ont inventé le robot industriel, et le Japon l'a rendu ordinaire.

L'essor des robots humanoïdes dans les années 2020 est la dernière tentative de répéter ce schéma avec une machine véritablement généraliste plutôt qu'un autre bras monotâche, et reste un pari ouvert : la robotique a été décrite comme à une décennie d'un robot généraliste depuis plusieurs décennies.

Métiers proches

Voisins les plus proches sur le profil à six scores — pas seulement le même champ.

Continuer à explorer

Keep exploring

More in Engineering & Technology

💻

Ingénieur logiciel

Écrit, teste et maintient le code qui gère la vie moderne – et est l’une des premières professions à voir l’IA automatiser son propre travail quotidien.

AI-resistant 35
🤖

Chercheur en IA

Conçoit et teste les algorithmes derrière l'intelligence artificielle, dans un domaine qui s'efforce désormais d'automatiser une part croissante de son propre processus de recherche.

AI-resistant 50
🛰️

Ingénieur aérospatial

Conçoit, analyse et certifie les avions, les fusées et les engins spatiaux qui quittent le sol, en respectant des marges de sécurité qui ne laissent aucune place aux suppositions.

AI-resistant 74
🌉

Ingénieur civil

Le métier qui transforme les rivières, les roches et la gravité en ponts, en routes et en eau potable – le métier tranquille et porteur de la civilisation depuis Imhotep.

AI-resistant 72
🔌

Ingénieur en semi-conducteurs

Conçoit et fabrique les transistors à l'intérieur de chaque ordinateur, téléphone et système d'armes, avec des machines si précises que seules quelques usines sur Terre peuvent les faire tourner.

AI-resistant 60
🔐

Spécialiste de la cybersécurité

Protège les systèmes, les données et les personnes en trouvant, prévenant et répondant aux attaques numériques.

AI-resistant 63
📦

Ingénieur MLOps

Construit les systèmes qui entraînent, déploient, surveillent et gouvernent les modèles d'apprentissage automatique en production.

AI-resistant 54
🌬️

Ingénieur en énergies renouvelables

Conçoit, construit et améliore les systèmes éoliens, solaires, de stockage et de réseau qui transforment les ressources renouvelables en électricité fiable.

AI-resistant 72