Zum Inhalt springen Zu einem Abschnitt springen

🦾Ursprünge & Entwicklung

Robotikingenieur/in · Entwirft die Maschinen, die die physische Welt wahrnehmen, entscheiden und in ihr handeln — das schwere Problem war nie Intelligenz, sondern die Welt selbst.

Auf einen Blick
Zeitleiste

Meilensteine in Reihenfolge. Das ist Geschichte, kein Wochenraster.

1921 Čapeks R.U.R. prägt „Roboter“1954 Devol patentiert den programmierbaren Manipulator1961 Unimate geht bei General Motors an die Arbeit1969 Der Stanford Arm wird für Computersteuerung gebaut1973 WABOT-1, der erste vollmaßstäbliche Humanoide1978 Der PUMA-Arm setzt die Branchenschablone1985 Die erste roboterassistierte Operation1986 Brooks veröffentlicht die Subsumptionsarchitektur2000 Der da-Vinci-OP-Roboter wird zugelassen2012 Amazon kauft Kiva Systems für 775 Millionen Dollar
  1. Čapeks R.U.R. prägt „Roboter“
  2. Devol patentiert den programmierbaren Manipulator
  3. Unimate geht bei General Motors an die Arbeit
  4. Der Stanford Arm wird für Computersteuerung gebaut
  5. WABOT-1, der erste vollmaßstäbliche Humanoide
  6. Der PUMA-Arm setzt die Branchenschablone
  7. Die erste roboterassistierte Operation
  8. Brooks veröffentlicht die Subsumptionsarchitektur
  9. Der da-Vinci-OP-Roboter wird zugelassen
  10. Amazon kauft Kiva Systems für 775 Millionen Dollar
Wertedichte

Dunklere Zellen bedeuten einen hoeheren Wert auf dieser Kennzahl.

Zuletzt geprueft Quellen und CreditsMediennachweisMethodik

Kurze Antworten

Was macht ein Robotikingenieur eigentlich im Alltag?

Die meisten Robotikingenieure spezialisieren sich auf eine Schicht des Systems — mechanisches Design, eingebettete Steuerung, Wahrnehmung oder Softwarearchitektur — und verbringen ihre Zeit in CAD oder Code, lassen den Roboter wiederholte Tests durchlaufen und suchen die Ursache, warum ein Gelenk driftet oder eine Kamera ein Regal falsch liest. Sehr wenig am Job ist dramatisch; das meiste ist geduldiges, wiederholtes Testen an echter Hardware.

Brauche ich einen speziellen Robotikabschluss, um Robotikingenieur zu werden?

Nein. Die meisten praktizierenden Robotikingenieure haben einen Abschluss in Maschinenbau, Elektrotechnik oder Informatik statt eines eigenen Robotikabschlusses, da eigenständige Robotik- oder Mechatronikprogramme noch recht neu und seltener sind als die Kerndisziplinen. Ein starker praktischer Projekthintergrund — ein Wettbewerbsteam, ein Forschungslabor, ein eigener Bau — zählt ebenso viel wie das Hauptfach im Diplom.

Was ist der Unterschied zwischen Robotik und KI?

KI dreht sich um Entscheidungsfindung — ein Objekt erkennen, eine Route planen, eine Handlung wählen — und kann vollständig innerhalb eines Computers laufen. Robotik dreht sich darum, diese Entscheidung physisch in der Welt umzusetzen: einen Motor präzise bewegen, greifen ohne zu zerquetschen, das Gleichgewicht halten. Ein Roboter braucht meist beides, doch die eigenständige Expertise eines Robotikingenieurs ist die physische Hälfte, der Teil, der aus Gründen versagt, die kein KI-Modell vorhersagt.

Ist Robotikingenieurwesen durch KI gefährdet?

Teile davon, ja — Wahrnehmung, Bewegungsplanung und sogar manche mechanische Designexploration werden zunehmend von KI-Werkzeugen automatisiert oder beschleunigt. Was der Automatisierung widersteht, ist physisches Debugging: herausfinden, warum sich ein echter Roboter anders verhält als sein Modell, und die Verantwortung für eine Maschine, die jemanden verletzen kann, wenn eine Einschätzung falsch ist. KI verändert die Werkzeuge, entfernt den Job noch nicht.

Wie viel verdienen Robotikingenieure?

Das schwankt stark nach Land und Branche. In den USA liegt der Median bei etwa 105.000–110.000 Dollar pro Jahr; in Deutschland verdient ein Ingenieur mittlerer Karrierestufe typischerweise 55.000–75.000 Euro; in Japan und Südkorea liegen die Gehälter in Dollar ausgedrückt niedriger, trotz der Dominanz dieser Länder in der Industrierobotik-Fertigung. Senior-Rollen bei Humanoid-Robotik-Start-ups zahlen deutlich über diesen Medianwerten.

Welche Branchen stellen tatsächlich Robotikingenieure ein?

Automobil- und Elektronikfertigung bleiben nach Volumen die größten Arbeitgeber und nutzen Arme zum Schweißen, Lackieren und Montieren. Lager- und Logistikautomatisierung, chirurgische Robotik, Landwirtschaft und ein schnell wachsender Humanoid-Roboter-Sektor stellen in den 2020ern am aggressivsten ein, neben militärischen Anwendungen wie Bombenentschärfungsrobotern, die seit den 2000ern ähnliche Technik nutzen.

Vergleichslab öffnen

Diese Seite teilen

Robotikingenieurwesen ist ein junger Beruf, fast vollständig innerhalb lebender Erinnerung entstanden. Seine Gründungsidee ist ein Bühnenstück der 1920er über hergestellte Arbeiter, die sich gegen ihre Schöpfer auflehnen; sein Gründungsprodukt ist ein Fabrikarm von 1961, der heiße Metallgussteile hob, damit ein menschlicher Arbeiter es nicht musste. Innerhalb eines einzigen Arbeitslebens ging das Feld von einem aus tschechischer Fiktion entlehnten Namen zu Maschinen, die durch Katastrophengebiete laufen und bei Gehirnoperationen assistieren.

Zwei Fäden ziehen sich durch die untenstehende Geschichte: amerikanische Erfindung, gefolgt von japanischer Industrialisierung, und ein wiederkehrender Streit darüber, wie viel Intelligenz ein Roboter tatsächlich intern braucht im Vergleich dazu, wie viel er einfach auf das reagieren kann, was ihm seine Sensoren Moment für Moment mitteilen. Beide Fäden sind in den heute entworfenen Robotern noch lebendig.

Wo es begann

1961Ewing Township, New Jersey, USA

George Devols Unimate #001, gebaut von seiner und Joseph Engelbergers Firma Unimation, wird in einer General-Motors-Druckgussfabrik installiert, um glühend heiße Metallteile frisch aus der Form zu heben und zu stapeln — eine Arbeit, die für einen Fließbandarbeiter zu heiß und repetitiv war, um sie eine ganze Schicht sicher auszuführen. Es ist der erste Roboter, der irgendwo einen Industriejob übernimmt, gesteuert von einem auf einer Magnettrommel gespeicherten Programm statt fest verdrahteter Elektronik: der Moment, in dem „Robotikingenieur“ zu einer Berufsbezeichnung wurde statt einer Science-Fiction-Prämisse.

Zeitstrahl

1921Čapeks R.U.R. prägt „Roboter“

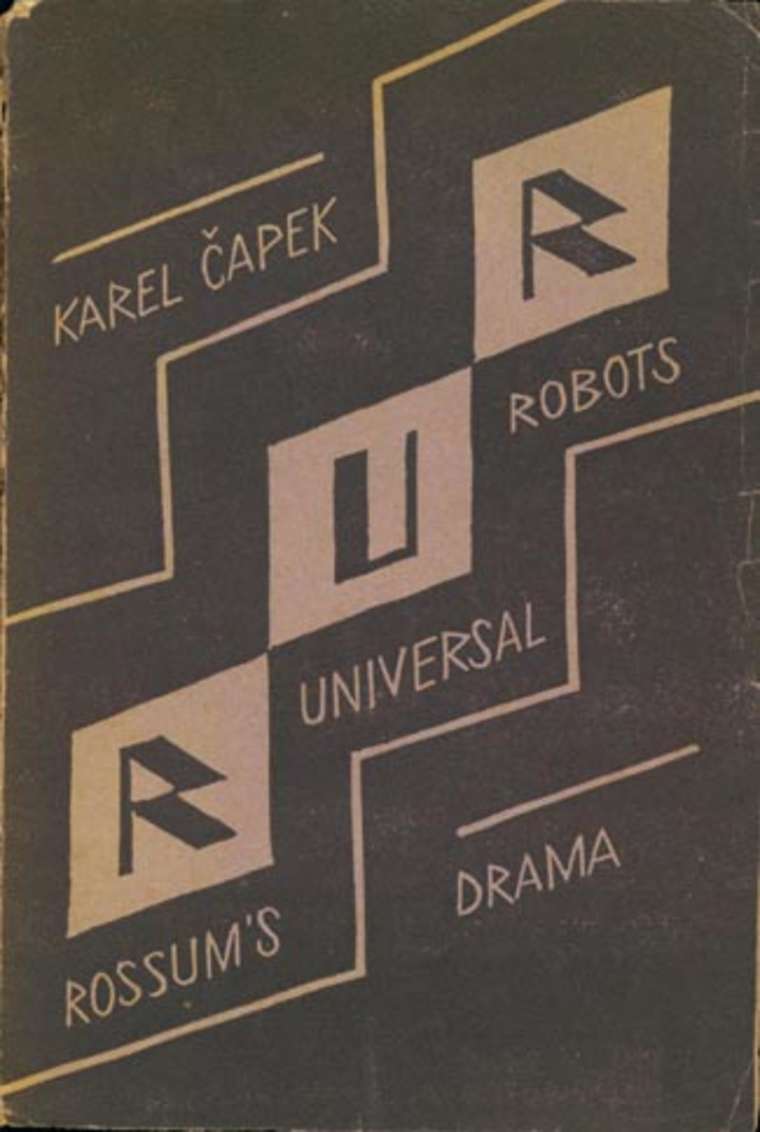
Karel Čapeks Stück Rossums Universal-Roboter feiert am 25. Januar 1921 in Prag Premiere und führt das Wort „Roboter“ ein — geprägt von seinem Bruder, dem Maler Josef Čapek — vom tschechischen „robota“, was Zwangsarbeit bedeutet.

1954Devol patentiert den programmierbaren Manipulator

George Devol meldet ein Patent für „Programmierten Artikeltransfer“ an, das einen umprogrammierbaren Roboterarm beschreibt, der durch gespeicherte Anweisungen gesteuert wird — das Konzept hinter Unimate, 1961 erteilt.

1961Unimate geht bei General Motors an die Arbeit

Der erste Unimate, gebaut von Devol und Joseph Engelbergers Firma Unimation, wird in einer GM-Druckgussfabrik in New Jersey installiert und hebt und stapelt heiße Metallteile — der erste Industrieroboter an einer Produktionslinie.

1969Der Stanford Arm wird für Computersteuerung gebaut

Victor Scheinman entwirft den Stanford Arm im KI-Labor der Stanford University, den ersten Roboterarm, der speziell für Computersteuerung gebaut wurde statt von Industriemaschinen angepasst.

1973WABOT-1, der erste vollmaßstäbliche Humanoide

Ichiro Katos Labor an der Waseda-Universität in Tokio vollendet WABOT-1, den ersten vollmaßstäblichen humanoiden Roboter, der laufen, Objekte mit taktilen Sensoren greifen und ein einfaches Gespräch auf Japanisch führen kann.

1978Der PUMA-Arm setzt die Branchenschablone

Unimation bringt den PUMA-Arm auf den Markt, entwickelt mit General Motors und aufbauend auf Scheinmans Design, der zwei Jahrzehnte lang weltweit zur Standardplattform für Forschung und leichte Montage wird.

1985Die erste roboterassistierte Operation

Chirurgen in Long Beach, Kalifornien, nutzen einen modifizierten PUMA-200-Industriearm, um präzise eine Nadel für eine CT-gesteuerte Gehirnbiopsie auszurichten — der erste dokumentierte Einsatz eines Roboters in einem Operationssaal.

1986Brooks veröffentlicht die Subsumptionsarchitektur

Rodney Brooks veröffentlicht am MIT sein Paper zur Subsumptionsarchitektur und argumentiert, dass Roboter kein internes Weltmodell brauchen, um zu handeln — geschichtete, reaktive Verhaltensweisen, direkt mit Sensoren verdrahtet, reichen aus — was symbolische KI-Planung herausfordert.

2000Der da-Vinci-OP-Roboter wird zugelassen

Die FDA lässt Intuitive Surgicals da-Vinci-Operationssystem für allgemeine laparoskopische Eingriffe zu und startet damit die erste breit übernommene chirurgische Robotikplattform.

2012Amazon kauft Kiva Systems für 775 Millionen Dollar

Amazon übernimmt den Lagerroboter-Hersteller Kiva Systems und rollt dessen mobile regaltragende Roboter in seinen Fulfillment-Zentren aus, später umbenannt in Amazon Robotics — der Moment, in dem Lagerrobotik Mainstream wurde.

Die Epochen

Eine Szene aus einer Bühnenproduktion von R.U.R., dem Stück von 1921, das das Wort Roboter einführte
Unknown author Unknown author · Public domain · Wikimedia Commons
1920–1960

Roboter auf Papier, in Fiktion und Patenten

Vier Jahrzehnte lang existierte „Roboter“ hauptsächlich als Idee. Karel Čapeks Stück von 1921 stellte sich hergestellte Arbeiter vor, die sich gegen ihre Schöpfer auflehnen; Isaac Asimovs Drei Gesetze der Robotik, eingeführt in seiner Geschichte „Runaround“ von 1942, gaben der fiktiven Idee jahrzehntelang vor jeder Maschine, die sie brauchte, einen ethischen Rahmen. Die echte technische Grundlagenarbeit war leiser: numerisch gesteuerte Werkzeugmaschinen bewiesen Anfang der 1950er, dass eine Maschine einem gespeicherten Programm statt der Hand eines menschlichen Bedieners folgen konnte, und George Devols Patent von 1954 für einen umprogrammierbaren mechanischen Arm wandte diese Idee erstmals zu allgemeiner Manipulation.
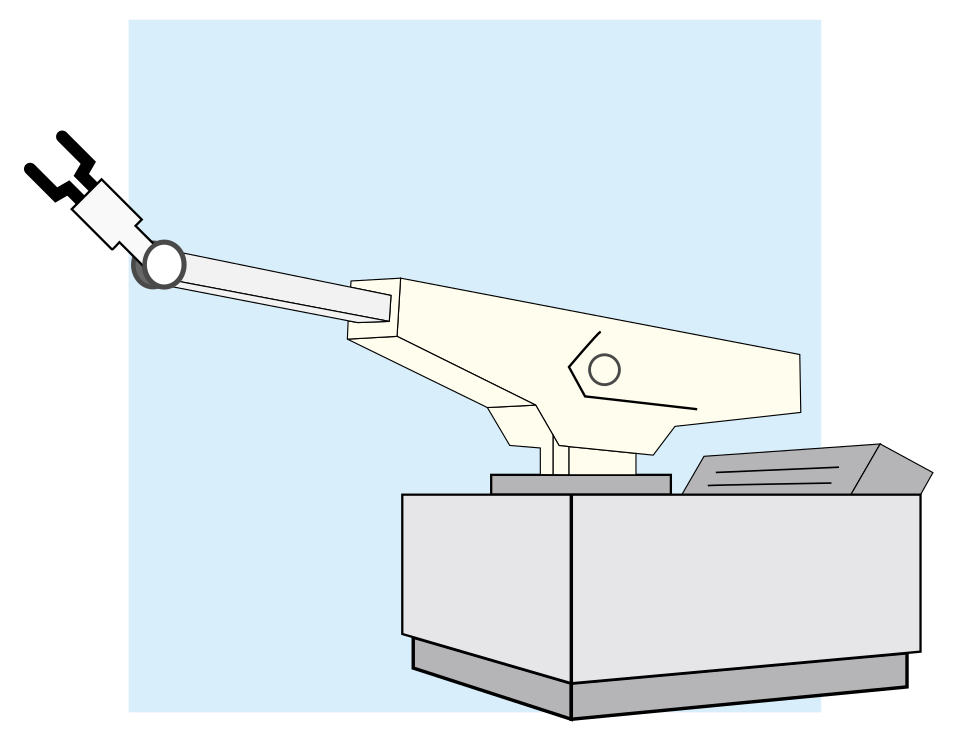
Ein Unimate-Industrieroboterarm an einer frühen Fabrikproduktionslinie
EBatlleP · CC BY-SA 4.0 · Wikimedia Commons
1961–1980

Der Industriearm erreicht die Fabrikhalle

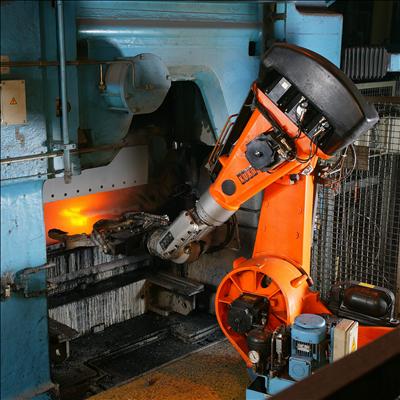
Unimations Unimate ging 1961 bei General Motors an die Arbeit, und Ende der 1960er hatte die Idee den Pazifik überquert: Kawasaki lizenzierte 1968 Unimates Design und begann, Roboter in Japan zu bauen, das die Technologie schneller und gründlicher industrialisierte als das Land, das sie erfand. Victor Scheinmans Stanford Arm (1969) und der daraus entstandene PUMA-Arm (1978) verlagerten das Design von Roboterarmen von angepasster Industriehardware zu Maschinen, die speziell für Computersteuerung gebaut wurden, und setzten die Schablone, die Forschungslabore und Fabriken für die nächsten zwei Jahrzehnte nutzten.

Industrieroboterarme schweißen Autokarosserien an einem Automobil-Fließband
KUKA Roboter GmbH, Bachmann · Public domain · Wikimedia Commons
1980–1995

Japans Roboterwirtschaft und eine Rebellion in den Laboren

In den 1980ern baute und installierte Japan mehr Industrieroboter als der Rest der Welt zusammen, wobei Fanuc, Yaskawa und Kawasaki die Automobil- und Elektronikfertigung zum größten Arbeitgeber des Feldes machten. Zugleich braute sich eine akademische Reaktion gegen ambitionierte, intern modellierte „denkende“ Roboter zusammen, die meist im Labor verblieben: Rodney Brooks' Papers zur Subsumptionsarchitektur von 1986 argumentierten, dass einfaches, reaktives Verhalten, direkt mit Sensoren verdrahtet, die reale Welt besser navigieren könne als ein Roboter, der über eine symbolische Karte davon nachdenkt — eine Debatte, die das Design mobiler Roboter im folgenden Jahrzehnt neu prägte.

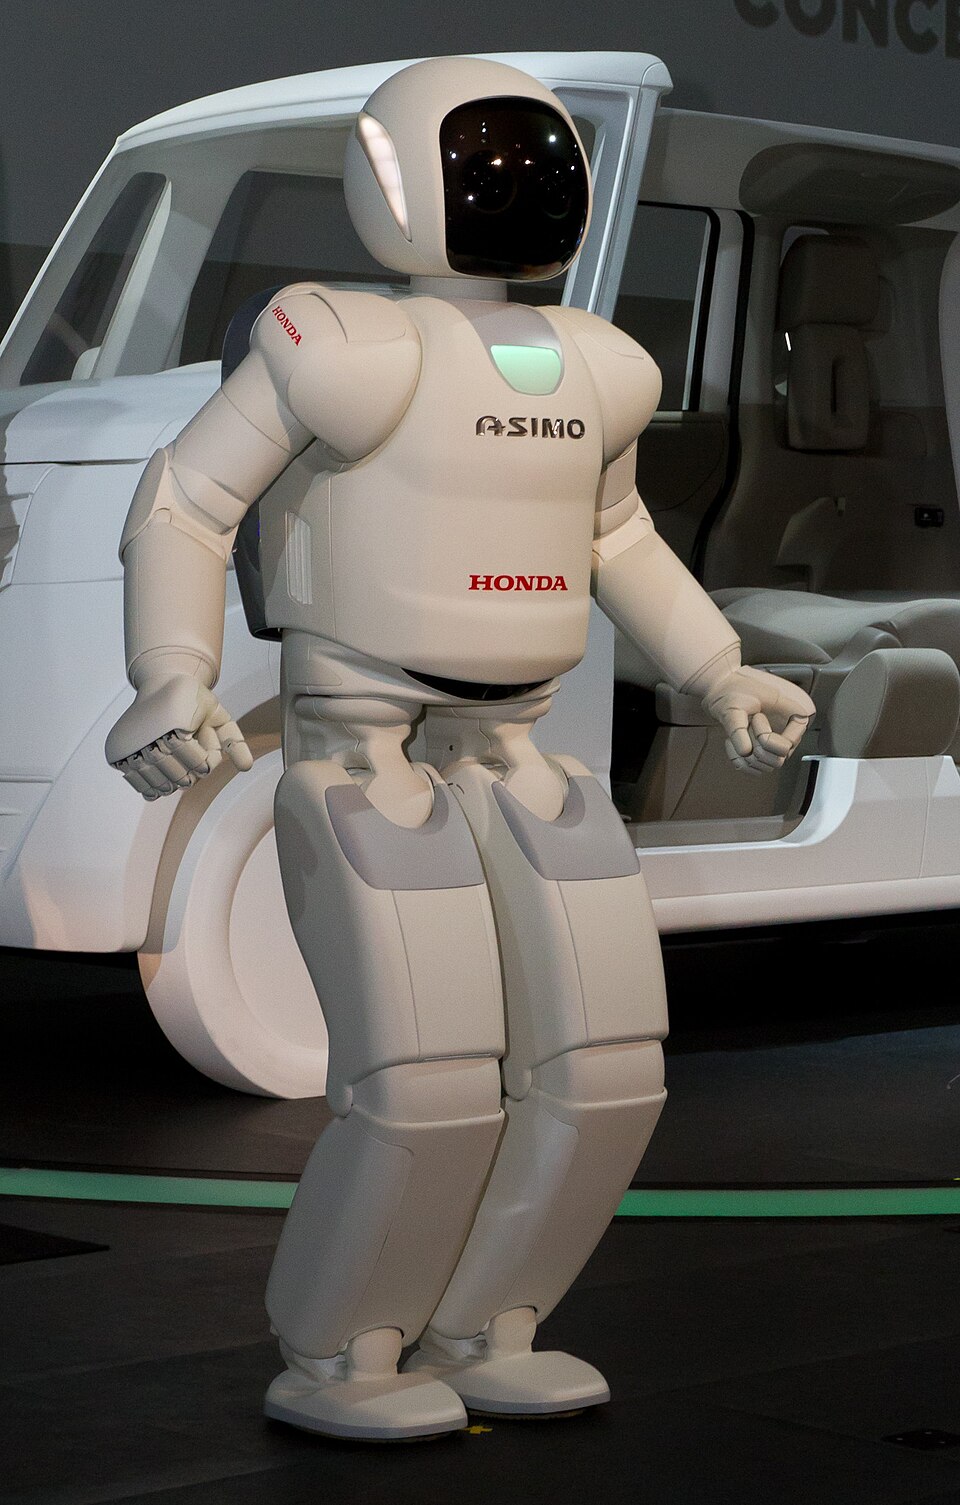
Hondas humanoider Roboter ASIMO bei einer Vorführung
Morio · CC BY-SA 3.0 · Wikimedia Commons
1995–2010

Roboter verlassen die Fabrikhalle

Roboter verbrachten diese Ära damit, der eingezäunten Fabrikzelle zu entkommen. Hondas humanoider Roboter ASIMO, 2000 vorgestellt, konnte laufen und Treppen steigen; iRobots Roomba, 2002 auf den Markt gebracht, brachte einen autonomen Roboter in Millionen gewöhnliche Haushalte; und der robuste PackBot derselben Firma, gebaut für die Bombenentschärfung, wurde ab 2002 in den Irak und nach Afghanistan entsandt und später 2011 in Fukushimas beschädigte Reaktorgebäude geschickt, um Strahlung zu messen, die für Menschen zu gefährlich war. In der Medizin ließ die FDA 2000 Intuitive Surgicals da-Vinci-System für allgemeine laparoskopische Chirurgie zu und eröffnete damit eine ganz neue Spezialisierung innerhalb des Berufs.

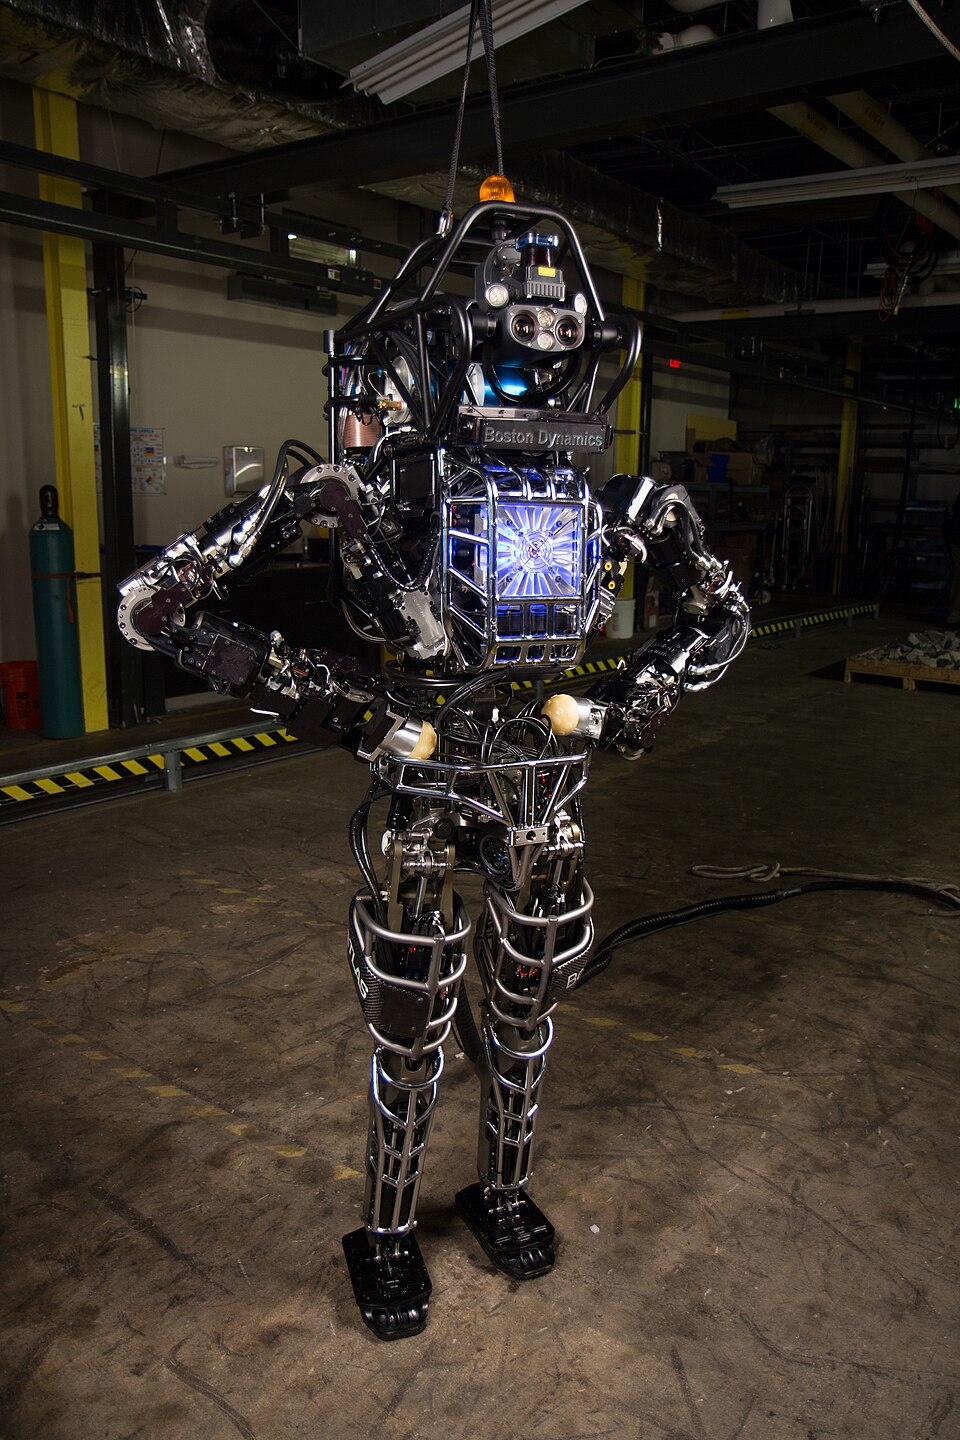
Boston Dynamics' Roboter Atlas bei einem dynamischen Manöver
DARPA · Public domain · Wikimedia Commons
2010–heute

Beine, Lager und lernende Maschinen

Boston Dynamics' dynamisch balancierender BigDog (2005) und Atlas (ab 2013) verwandelten Beinfortbewegung von einer Laborkuriosität in virales Videomaterial, während Amazons Übernahme von Kiva Systems 2012, später umbenannt in Amazon Robotics, mobile Lagerroboter zu einem Standardteil der Logistik statt einer Neuheit machte. Maschinelles Lernen prägte Wahrnehmung und zunehmend auch die Steuerung selbst neu und ließ Roboter das Greifen unbekannter Objekte aus Trainingsdaten statt handkodierter Regeln lernen. Anfang der 2020er wetteten mehrere gut finanzierte Humanoid-Roboter-Start-ups — darunter Figure, Agility Robotics und Teslas Optimus-Programm —, dass ein allgemein einsetzbarer, laufender, greifender Roboter, nicht ein weiterer Einzweckarm, das nächste große Produkt des Feldes sei.

Was dieser Beruf ersetzt hat

Verwandte Berufe, die nicht mehr existieren — aufgegangen, automatisiert oder wegreguliert.

Teach-Pendant-Programmierer/in

1960er–1990er

Frühe Industrieroboter wie Unimate wurden von einem Spezialisten programmiert, der den Arm physisch griff und ihn durch die genauen Bewegungen führte, die eine Aufgabe erforderte, und den Pfad zur Wiedergabe auf einer Magnettrommel aufzeichnete. CAD-verknüpfte Offline-Programmierung und Simulationssoftware, in den 1990ern Standard, verlagerten diese Arbeit von der Fabrikhalle auf einen Bildschirm.

NC-Lochstreifen-Programmierer/in

1950er–1980er

Frühe numerisch gesteuerte Werkzeugmaschinen, direkte Vorfahren der Robotersteuerung, wurden programmiert, indem Anweisungen auf Rollen aus Papierlochstreifen gestanzt wurden, ein langsamer Prozess, für den Spezialisten jahrelang ausgebildet wurden. Computergestützte Fertigungssoftware der 1970er und 1980er ließ Ingenieure Maschinencode direkt aus einem CAD-Modell erzeugen, und der Lochstreifenstanzer verschwand aus den Werkstätten.

Vorrichtungsbauer/in

1900er–1980er

Fabriken beschäftigten einst Werkzeugmacher, die handgefertigte Metallvorrichtungen bauten, um jedes Teil in exakter Position für die Montage zu halten, da weder ein Mensch noch eine frühe Maschine ein Teil zuverlässig selbst lokalisieren konnte. Bildgeführte Robotergreifer, in den 1980ern weit verbreitet, ließen Roboter Teile direkt finden und greifen, und das Handwerk des maßgefertigten Vorrichtungsbaus schrumpfte zu einer Spezialität statt einer fabrikweiten Notwendigkeit.

Berufe, die verschwunden sind →

Fast jeder Sprung in dieser Geschichte folgt demselben Zweischrittmuster: eine Idee, bewiesen in einem Labor oder Patentamt, dann skaliert von welchem Land auch immer die industrielle Kapazität aufbaute, sie billig und zuverlässig herzustellen — die USA erfanden den Industrieroboter, und Japan machte ihn gewöhnlich.

Der Humanoid-Roboter-Boom der 2020er ist der jüngste Versuch, dieses Muster mit einer echt allgemein einsetzbaren Maschine statt einem weiteren Einzweckarm zu wiederholen, und bleibt eine offene Wette: Der Robotik wurde seit mehreren Jahrzehnten in Folge nachgesagt, ein Jahrzehnt von einem allgemein einsetzbaren Roboter entfernt zu sein.

Ähnliche Berufe

Die nächsten Nachbarn im Sechs-Werte-Profil — nicht nur im selben Feld.

Weiter entdecken

Weiter entdecken

Mehr in Ingenieurwesen & Technik

💻

Softwareentwickler/in

Schreibt, testet und wartet den Code, der das moderne Leben antreibt — und beobachtet als einer der ersten Berufe, wie KI seine eigene tägliche Arbeit automatisiert.

KI-resistent 35
🤖

KI-Forscher

Entwirft und testet die Algorithmen hinter der maschinellen Intelligenz in einem Bereich, der derzeit darum kämpft, einen wachsenden Teil seines eigenen Forschungsprozesses zu automatisieren.

KI-resistent 50
🛰️

Luft- und Raumfahrtingenieur

Entwirft, analysiert und zertifiziert die Flugzeuge, Raketen und Raumfahrzeuge, die den Boden verlassen, und arbeitet dabei mit Sicherheitsmargen, die keinen Raum für Vermutungen lassen.

KI-resistent 74
🌉

Bauingenieur

Der Beruf, der Flüsse, Felsen und Schwerkraft in Brücken, Straßen und sauberes Wasser verwandelt – seit Imhotep das stille tragende Gewerbe der Zivilisation.

KI-resistent 72
🔌

Halbleiteringenieur/in

Entwirft und fertigt die Transistoren in jedem Computer, Telefon und jeder Waffe — mit Maschinen, die so präzise sind, dass sie nur wenige Fabriken der Welt betreiben können.

KI-resistent 60
🔐

IT-Sicherheitsspezialist/in

Schützt Systeme, Daten und Menschen, indem digitale Angriffe erkannt, verhindert und abgewehrt werden.

KI-resistent 63
📦

MLOps-Ingenieur/in

Baut die Systeme, die Machine-Learning-Modelle in der Produktion trainieren, bereitstellen, überwachen und regeln.

KI-resistent 54
🌬️

Ingenieur/in für erneuerbare Energien

Entwirft, baut und verbessert Wind-, Solar-, Speicher- und Netzsysteme, die erneuerbare Ressourcen in verlässlichen Strom verwandeln.

KI-resistent 72